


Robot công nghiệp là một tập hợp máy móc, thiết bị điện tử, điều khiển, máy tính, cảm biến, trí tuệ nhân tạo và các công nghệ tiên tiến đa ngành khác trong một trong những ngành sản xuất hiện đại trong các thiết bị tự động hóa quan trọng. Robotics, công nghệ CNC và công nghệ PLC được biết đến là ba công nghệ hỗ trợ chính cho tự động hóa công nghiệp. Công nghệ robot và các sản phẩm của nó đang phát triển rất nhanh và trở thành công cụ tự động hóa cho hệ thống sản xuất linh hoạt (FMS), tự động hóa nhà máy (FA), hệ thống sản xuất tích hợp máy tính (CIMS), cũng như một phần quan trọng của nhà máy thông minh công nghiệp 4.0.
1. Thành phần và chỉ số hoạt động của hệ thống robot công nghiệp
1) Thành phần hệ thống Robot công nghiệp
Robot công nghiệp là một-bộ điều khiển có nhiều khớp nối hoặc một thiết bị máy có nhiều-bậc{2}}-tự do được định hướng cho lĩnh vực công nghiệp, có thể thực hiện công việc một cách tự động và là loại máy dựa vào sức mạnh và khả năng điều khiển của chính nó để thực hiện nhiều chức năng khác nhau. Nó có thể nhận lệnh của con người hoặc chạy theo một-chương trình được lập trình sẵn, robot công nghiệp hiện đại cũng có thể dựa trên công nghệ trí tuệ nhân tạo để phát triển nguyên lý hoạt động của chương trình. Một robot công nghiệp điển hình được trình bày trong Hình 1. Robot công nghiệp có thể được chia thành ba thế hệ tùy theo mức độ phát triển công nghệ: thế hệ đầu tiên là robot tái tạo trình diễn, thế hệ thứ hai là robot nhận thức và thế hệ robot thông minh thứ ba.
Thế hệ robot công nghiệp đầu tiên bao gồm ba bộ phận chính về cấu trúc bên ngoài: người vận hành (hoặc thân robot), bộ điều khiển và người biểu diễn. Đối với thế hệ thứ hai và thứ ba, rô-bốt công nghiệp còn bao gồm hệ thống nhận thức, hệ thống phân tích và ra quyết định{1}} lần lượt được thực hiện bằng cảm biến và phần mềm.
(1) Người vận hành:Phần thân chính của máy được sử dụng để thực hiện các nhiệm vụ vận hành khác nhau, chủ yếu chứa cánh tay robot, bộ truyền động, bộ truyền động và các cảm biến bên trong.
(2) Bộ điều khiển:Nó là thiết bị điều khiển cơ thể robot thực hiện một số hành động nhất định theo hướng dẫn và thông tin cảm biến, là bộ phận then chốt quyết định chức năng, hiệu suất hoạt động của robot, đồng thời cũng là bộ phận cập nhật và phát triển nhanh nhất của robot công nghiệp.
(3) Giáo viên:Đây là giao diện tương tác giữa con người và máy móc của rô-bốt, qua đó người vận hành có thể lập trình cho rô-bốt hoặc điều khiển rô-bốt di chuyển theo cách thủ công.
Robot công nghiệp về mặt chức năng bao gồm 3 bộ phận chính và 6 hệ thống con.. 3 các bộ phận chính là bộ phận cơ khí, bộ phận điều khiển và bộ phận cảm biến. 6. Các hệ thống con là hệ thống truyền động, hệ thống cấu trúc cơ khí, hệ thống tương tác giữa con người với máy. 3, hệ thống điều khiển, hệ thống cảm biến và hệ thống tương tác với môi trường-robot.
2) Chỉ số hiệu suất robot công nghiệp
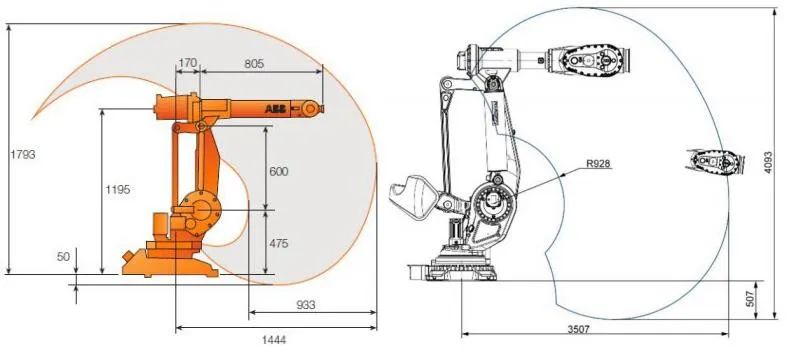
Chỉ số hiệu suất của robot công nghiệp là dữ liệu kỹ thuật được nhà sản xuất robot cung cấp tại thời điểm giao sản phẩm, phản ánh phạm vi ứng dụng và hiệu suất làm việc của robot, đây là điều cần cân nhắc khi lựa chọn robot. Mặc dù dữ liệu kỹ thuật do nhà sản xuất robot cung cấp không hoàn toàn giống nhau, cấu trúc của robot công nghiệp, ứng dụng và nhu cầu của người dùng không giống nhau, nhưng các chỉ số hoạt động chính của nó nhìn chung là: bậc tự do, độ chính xác làm việc, phạm vi làm việc, tải định mức, tốc độ làm việc tối đa.
Điều quan trọng cần lưu ý là robot có thể có những điểm kỳ dị trong phạm vi hoạt động của nó. Điểm kỳ dị là những điểm mà các khớp mất đi mức độ tự do theo các hướng nhất định do những hạn chế trong cấu trúc robot. Các điểm kỳ dị thường được tìm thấy ở rìa của không gian làm việc và khi các điểm kỳ dị được nhóm lại với nhau, chúng được gọi là "khoảng trống". Khi robot di chuyển đến gần một điểm kỳ dị, tư thế của các khớp thay đổi đáng kể do mất dần bậc tự do, dẫn đến tải trọng lớn lên hệ thống truyền động và quá tải. Vì vậy, đối với các robot có điểm kỳ dị, phạm vi hoạt động của chúng cũng đòi hỏi phải loại bỏ các điểm kỳ dị và khoang trống.
2. Điều khiển robot công nghiệp
1) Đặc điểm và yêu cầu điều khiển robot công nghiệp
Chuyển động của các khớp của hầu hết các rô-bốt công nghiệp đều độc lập với nhau và cần có sự phối hợp của nhiều khớp để đạt được độ chính xác về vị trí của bộ phận tác động cuối{0}}của rô-bốt. Vì vậy, hệ thống điều khiển robot công nghiệp phức tạp hơn hệ thống điều khiển thông thường và có những đặc điểm sau:
(1) Về cơ bản nó là một hệ thống phi tuyến.
(2) Nó là một hệ thống điều khiển đa biến bao gồm nhiều khớp và có sự ghép nối giữa các khớp.
(3) Đây là một hệ thống thay đổi theo thời gian-có các tham số động thay đổi theo sự thay đổi vị trí chuyển động của khớp.
(4) Cần đo lường, phân tích các điều kiện môi trường và hướng dẫn điều khiển, đồng thời tự động chọn luật điều khiển tốt nhất.
(5) Nó có độ chính xác định vị lặp lại cao và độ cứng hệ thống tốt.
(6) Không được phép vượt quá vị trí, nếu không có thể xảy ra va chạm và phản ứng động phải nhanh.
Xét thấy điều khiển robot công nghiệp có những đặc điểm trên nên khi thiết kế hệ thống điều khiển robot công nghiệp phải đáp ứng các yêu cầu cơ bản sau:
(1) Điều khiển phối hợp chuyển động nhiều{1}}trục để tạo ra quỹ đạo làm việc cần thiết.
(2) Độ chính xác vị trí cao, phạm vi tốc độ lớn.
(3) Tỷ lệ chênh lệch tĩnh của hệ thống phải nhỏ, nghĩa là hệ thống cần có độ cứng tốt.
(4) Vị trí không bị vọt lố, phản ứng động nhanh.
(5) Cần phải điều khiển tăng tốc và giảm tốc.
(6) Hệ số sai số tốc độ của mỗi khớp nối phải nhất quán nhất có thể.
(7) Từ quan điểm vận hành, hệ thống điều khiển bắt buộc phải có giao diện-con người tốt, giảm thiểu yêu cầu của người vận hành.
(8) Từ quan điểm về chi phí của hệ thống, cần giảm chi phí phần cứng của hệ thống càng nhiều càng tốt và sử dụng nhiều hơn các phương pháp servo phần mềm để cải thiện hiệu suất của hệ thống điều khiển.
2) chế độ điều khiển robot công nghiệp
Từ các đặc tính điều khiển và yêu cầu điều khiển của robot công nghiệp, việc thực hiện điều khiển robot công nghiệp bao gồm một số yếu tố, chủ yếu được chia thành điều khiển lớp dưới cùng của robot và điều khiển lớp trên. Trong số đó, điều khiển lớp dưới cùng bao gồm thân robot (tức là phần cơ khí), phần mạch truyền động, phần cảm biến và chiến lược điều khiển (ví dụ: điều khiển PID). Điều khiển lớp trên bao gồm phân tích chuyển động của robot, lập kế hoạch đường đi và phần mềm của robot [4]. Theo các phương pháp phân loại khác nhau, điều khiển robot có thể được phân loại theo nhiều cách khác nhau. Theo đối tượng được điều khiển có thể được chia thành điều khiển vị trí, điều khiển tốc độ, điều khiển lực, điều khiển mô-men xoắn, điều khiển kết hợp lực/vị trí, v.v. Đây chủ yếu là điều khiển lớp dưới cùng và các phương pháp điều khiển chính hiện đã được giải thích.
(1) Điều khiển vị trí robot công nghiệp:mục đích là làm cho các khớp nối của robot thực hiện được chuyển động-đã lên kế hoạch trước và cuối cùng là đảm bảo rằng bộ phận tác động cuối cùng của robot công nghiệp-chạy dọc theo quỹ đạo đã xác định trước, thường sử dụng hệ thống servo AC hoặc hệ thống servo DC để đạt được.
(2) Điều khiển nhân lực máy công nghiệp (mô-men xoắn):nhu cầu phân tích bộ phận tác động cuối cùng của robot và môi trường của trạng thái ràng buộc cũng như dựa theo các ràng buộc để phát triển các chiến lược điều khiển. Ngoài ra, cần lắp đặt cảm biến lực ở đầu robot để phát hiện lực tiếp xúc giữa robot và môi trường. Hệ thống điều khiển xử lý thông tin lực này theo chiến lược điều khiển đã thiết lập sẵn-, sau đó điều khiển rô-bốt thực hiện các thao tác trong môi trường không chắc chắn và tương thích với môi trường đó để rô-bốt có thể hoàn thành các nhiệm vụ vận hành phức tạp.
(3) Điều khiển tốc độ robot công nghiệp:thường được thực hiện đồng thời với điều khiển vị trí. Ví dụ, trong trường hợp chế độ điều khiển quỹ đạo liên tục, robot công nghiệp cần điều khiển tốc độ của các bộ phận chuyển động và thực hiện tăng giảm tốc theo hướng dẫn định trước, nhằm đáp ứng yêu cầu chuyển động trơn tru và định vị chính xác. Bởi vì robot công nghiệp là một loại điều kiện làm việc (hoặc tải trọng di chuyển) thay đổi, máy móc có tải quán tính chuyển động lớn, để giải quyết mâu thuẫn giữa nhanh và trơn tru, phải điều khiển khởi động tăng tốc và giảm tốc trước khi dừng hai phần chuyển động chuyển tiếp. Và trong toàn bộ quá trình chuyển động, việc kiểm soát tốc độ thường là cần thiết.
3) Điều khiển thông minh robot công nghiệp
Phương pháp điều khiển thông minh của robot công nghiệp chủ yếu đề cập đến hoạt động trong các điều kiện không chắc chắn hoặc không xác định, robot cần lấy thông tin về môi trường xung quanh thông qua các cảm biến, đưa ra quyết định theo cơ sở kiến thức bên trong của chính nó, sau đó điều khiển các bộ truyền động khác nhau để tự động hoàn thành nhiệm vụ nhất định, thuộc cấp cao hơn của điều khiển robot. Nếu sử dụng công nghệ điều khiển thông minh, rô-bốt sẽ có khả năng thích ứng với môi trường và khả năng tự học-mạnh mẽ. Các phương pháp điều khiển thông minh có liên quan chặt chẽ đến sự phát triển của trí tuệ nhân tạo như mạng nơ-ron nhân tạo, thuật toán mờ, thuật toán di truyền, hệ thống chuyên gia, v.v. Việc áp dụng thuật toán mạng nơ-ron trong robot di động được lấy làm ví dụ minh họa cho sự kết hợp giữa điều khiển thông minh và robot công nghiệp.
Lấy rô-bốt di động trong hình làm ví dụ, camera được lắp đặt trên đầu rô-bốt di động để thu được hình ảnh ba chiều của chướng ngại vật. Một bộ cảm biến siêu âm được gắn phía trước robot di động (ngay bên dưới camera) để thu thập thông tin khoảng cách giữa chướng ngại vật và robot di động.
Việc kết hợp thông tin cảm biến hình ảnh và siêu âm được thực hiện bằng phương pháp mạng thần kinh và xuất ra cấp độ tiếp theo để nhận biết loại chướng ngại vật, cho phép robot di động tránh chướng ngại vật khi đi trong môi trường không chắc chắn và cải thiện khả năng điều hướng. Các bước chính để robot công nghiệp sử dụng thông tin thông minh cho việc ra quyết định tích hợp nhằm tránh chướng ngại vật như sau:
(1) Trong khi robot đang di chuyển, hệ thống đo khoảng cách sẽ thực hiện phát hiện môi trường trong khoảng thời gian ngắn để xác định xem robot di động có cần giảm tốc độ hay không và liệu nó có cần lấy mẫu từ camera CCD dựa trên thông tin khoảng cách về chướng ngại vật thu được bằng cảm biến siêu âm hay không.
(2) Khi khoảng cách từ vật cản đến robot di động ở mức trung bình do hệ thống đo cự ly phát hiện thì tốc độ của robot bị giảm; khi khoảng cách của chướng ngại vật đến rô-bốt di động gần, hình ảnh hai chiều của chướng ngại vật được đề cập sẽ được thu thập từ camera CCD và tọa độ của các cạnh trái và phải của chướng ngại vật đó sẽ được trích xuất.
(3) Thông tin về chướng ngại vật thu được từ cảm biến siêu âm và camera CCD được nhóm lại và xử lý trước, sau đó gửi đến bộ điều khiển mạng thần kinh BP để tổng hợp.
(4) Bộ điều khiển mạng thần kinh BP, đã-được học trước kiến thức về tránh chướng ngại vật, đưa ra quyết định tương ứng về việc tránh chướng ngại vật theo thông tin được thu thập bởi nhiều-cảm biến bên ngoài và tránh chướng ngại vật.
Tài liệu tham khảo
[1] Chu Hồng Càn. Công nghệ robot công nghiệp [M]. Bắc Kinh: Nhà xuất bản Công nghiệp Máy móc, 2019. [2] Chen Wanmi. Công nghệ điều khiển robot [M]. Bắc Kinh: Nhà xuất bản Công nghiệp Máy móc, 2017. [3] Guo Tongying, An Dong. Robotics và điều khiển thông minh của nó [M]. Bắc Kinh: Nhà xuất bản Bưu chính Viễn thông Nhân dân, 2014. [4] Zhang Xianmin. Robotics và ứng dụng của nó [M]. Bắc Kinh: Nhà xuất bản Công nghiệp Máy móc, 2017. [5] Zhang Xinxing. Nguyên tắc cơ bản của ứng dụng robot công nghiệp [M]. Bắc Kinh: Nhà xuất bản Viện Công nghệ Bắc Kinh, 2017.