


Kiểm soát MPC
Điều khiển dự đoán mô hình (MPC) đã phát triển từ nguồn gốc là một thuật toán điều khiển heuristic được áp dụng trong các quy trình công nghiệp vào những năm 1970 thành một ngành học thuật mới với nội dung lý thuyết và thực tiễn phong phú.
Kiểm soát dự đoán giải quyết các vấn đề kiểm soát với các yêu cầu tối ưu hóa. Trong 30 năm qua, sự thành công của điều khiển dự đoán trong các quy trình công nghiệp phức tạp đã thể hiện đầy đủ tiềm năng to lớn của nó trong việc xử lý các vấn đề kiểm soát tối ưu hóa ràng buộc phức tạp.
Điều khiển MPC là phương pháp điều khiển tối ưu hóa vòng lặp-đóng{1}}theo thời gian thực. Ưu điểm chính của thuật toán này là hoạt động lặp lại trực tuyến, liên tục thu được các đại lượng điều khiển tối ưu hiện tại. Ngoài ra, nó có thể thiết lập các hàm mục tiêu để đáp ứng nhiều ràng buộc như bộ truyền động của xe, độ trượt và động lực học.
Tuy nhiên, hiệu suất theo dõi của nó rất nhạy cảm với độ chính xác của mô hình dự đoán. Hơn nữa, do yêu cầu tính toán cao của điều khiển dự đoán mô hình phi tuyến nên nó không phù hợp với môi trường lái xe tốc độ cao.
Hiện nay, nhiều nhà nghiên cứu đã tuyến tính hóa các mô hình xe phi tuyến, nhưng điều này chỉ đảm bảo độ chính xác theo dõi trong vùng tuyến tính của xe và lốp xe.
Bộ điều khiển MPC, còn được gọi là bộ điều khiển miền thời gian luân phiên, xem xét mô hình động phi tuyến của hệ thống điều khiển và dự đoán hành vi đầu ra của hệ thống trong một khoảng thời gian trong tương lai. Bằng cách giải quyết vấn đề điều khiển tối ưu bị ràng buộc, hệ thống giảm thiểu lỗi theo dõi trong khoảng thời gian trong tương lai, làm cho phương pháp này trở nên hiệu quả.
Các thuật toán điều khiển dự đoán mô hình có các tính năng cơ bản của mô hình dự đoán, tối ưu hóa cuộn và hiệu chỉnh phản hồi. Các phương pháp nghiên cứu truyền thống thường bỏ qua hoặc đơn giản hóa các ràng buộc động học và động học, tuy nhiên những ràng buộc đó ảnh hưởng đáng kể đến hiệu suất điều khiển.
Các phương pháp điều khiển dự đoán mô hình có thể kết hợp rõ ràng các ràng buộc động học và động học của xe vào hàm mục tiêu tối ưu hóa.
Bằng cách tận dụng các tính năng tối ưu hóa luân phiên và chỉnh sửa phản hồi của MPC, tác động của độ trễ thời gian của hệ thống vòng lặp kín có thể được giảm bớt hoặc thậm chí loại bỏ một cách hiệu quả. Ngoài ra, thông tin quỹ đạo trong tương lai do quá trình lập kế hoạch cung cấp có thể được sử dụng để tối ưu hóa điều khiển chuyển động, từ đó nâng cao hiệu suất điều khiển.
Wang Weiran và cộng sự. đã thiết kế một phương pháp điều khiển dự đoán thích ứng dựa trên các hàm Laguerre.
Phương pháp này bao gồm hai phần: mô-đun MPC thích ứng để theo dõi quỹ đạo chính xác và mô-đun chức năng Laguerre để giảm đáng kể tính toán.
Trong mô-đun MPC thích ứng, thuật toán bình phương tối thiểu đệ quy được giới thiệu để xác định các tham số mô hình của hệ thống, từ đó cải thiện độ chính xác và độ bền của hệ thống. Tuy nhiên, khi AUV hoạt động trong môi trường phức tạp, phương pháp này có thể làm tăng tải tính toán đáng kể.
Do đó, trong hàm Laguerre, việc xây dựng lại các biến đầu vào của bộ điều khiển được đưa ra nhằm giảm thứ tự ma trận của hàm mục tiêu. Kết quả cho thấy phương pháp này thể hiện hiệu suất tuyệt vời về động lực học, khả năng chống nhiễu và độ bền khi theo dõi quỹ đạo của AUV với tải tính toán giảm.
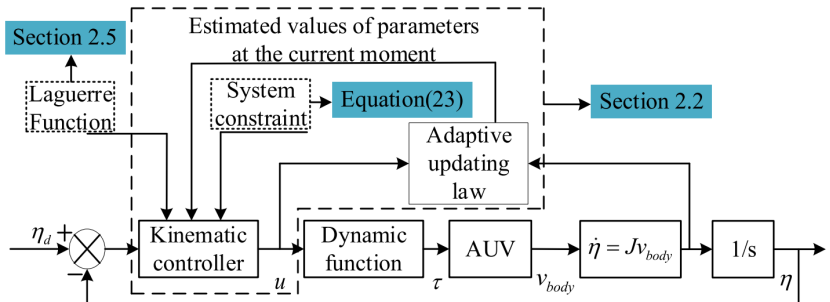 Sơ đồ khối MPC thích ứng
Paden đã tóm tắt các thuật toán theo dõi thuần túy, điều khiển phản hồi bánh trước, điều khiển phản hồi bánh sau, điều khiển dựa trên hàm Lyapunov-, điều khiển tuyến tính hóa phản hồi đầu ra và điều khiển MOC về độ ổn định, độ phức tạp về thời gian, cách sử dụng mô hình và các giả định.
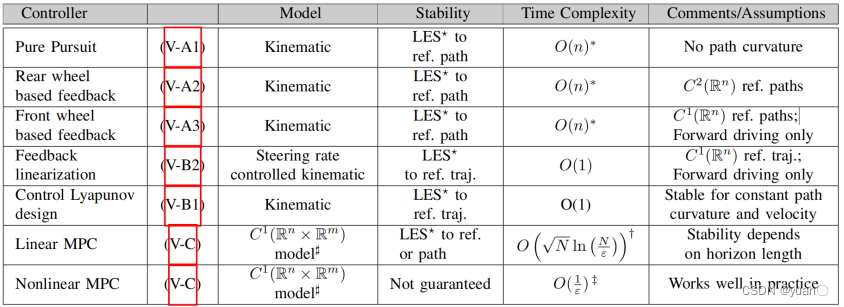 Tóm tắt các bộ điều khiển khác nhau Chú thích*: Độ ổn định hàm mũ cục bộ (LES)