


Có một số lượng lớn các ứng dụng động cơ bước trong lĩnh vực công nghiệp, chẳng hạn như điều khiển tự động hóa, khớp robot, điều khiển máy in, v.v. Được sử dụng rộng rãi nhất là động cơ bước lai. Một trong những loại được sử dụng rộng rãi nhất là động cơ bước lai, đây cũng là dạng của hầu hết các động cơ bước mà chúng ta tiếp xúc hàng ngày. Về mặt khái niệm, động cơ bước và động cơ biến thiên từ trở có những mối liên hệ và khác biệt nhất định, bài viết này ban đầu sẽ nói về cấu tạo và nguyên lý làm việc của động cơ từ trở/động cơ bước và so sánh sự khác biệt giữa các động cơ khác nhau.
1. Động cơ từ trở thay đổi
Động cơ từ trở thay đổi (Máy từ trở biến thiên) còn được gọi là động cơ từ trở chuyển mạch, có lẽ là cấu trúc đơn giản nhất trong số các cấu trúc động cơ của động cơ, bởi stato được trang bị cuộn dây kích thích và rôto sắt từ có cấu trúc cực lồi. Rôto không có cuộn dây và không có nam châm vĩnh cửu, và dựa vào sự biến thiên của điện trở của rôto ở các vị trí khác nhau để tạo ra lực điện từ (dΨ/dθ).
Chúng ta biết rằng từ thông luôn có xu hướng đi qua đường có lực cản nhỏ nhất. Như được hiển thị trong Hình. 1.1, S1 S2 điều khiển bật và tắt dòng điện và VD1 VD2 là điốt liên tục dòng điện. Vị trí thể hiện ở vị trí AA' và aa' của điện trở lớn nhất, điện trở tối thiểu của CC, nếu lúc này pha D được cấp điện thì rôto sẽ quay ngược chiều kim đồng hồ; nếu pha B được cấp điện vào lúc này thì rôto sẽ quay theo chiều kim đồng hồ; nếu pha A được cấp điện vào thời điểm này thì rôto sẽ không thay đổi. Cần lưu ý rằng động cơ từ trở chuyển mạch không thể nhận ra sự thay đổi hướng quay của động cơ thông qua việc thay đổi hướng dòng điện, mà thông qua việc thay đổi trình tự cấp điện để nhận ra chuyển động quay thuận và ngược của động cơ.
Trình tự cấp năng lượng xoay theo chiều kim đồng hồ: B-A-D-C
Trình tự cấp năng lượng xoay ngược chiều kim đồng hồ: D-A-B-C
Do điện trở từ của động cơ thay đổi đáng kể trong quá trình quay nên xung mô-men xoắn của động cơ từ trở sẽ trở nên cao. Để đảm bảo động cơ có thể chạy trơn tru và hiệu quả, việc điều khiển động cơ từ trở đòi hỏi phải biết vị trí của rôto, trạng thái tải và trạng thái tốc độ, cùng với các thông tin khác. Và mô hình động cơ từ trở không có độ tuyến tính tốt như động cơ đồng bộ nam châm vĩnh cửu/động cơ không đồng bộ nên cần rất nhiều mô hình dự đoán và thuật toán để cải thiện độ chính xác điều khiển, điều này chắc chắn làm tăng độ khó của việc điều khiển động cơ từ trở.
 Hình 1.1 Cấu trúc cơ bản của động cơ biến trở
2. Từ động cơ biến trở đến động cơ bước
Động cơ từ trở thay đổi có thể chia góc chuyển động bằng cách tăng số cực của stato và rôto hoặc số pha mang điện của stato do phương pháp điều khiển đặc biệt của chúng (dẫn xung xen kẽ). Có rất nhiều cấu trúc được chia nhỏ như vậy với các đặc tính mômen góc khác nhau nên chúng sẽ không được thảo luận. Trong bài viết này, chúng ta sẽ khám phá một số cơ chế động cơ từ trở biến đổi phổ biến, từ các kích thước khác nhau để xem động cơ bước nổi bật như thế nào so với vô số cấu trúc động cơ từ trở biến đổi.
2.1 Động cơ biến trở kiểu Castle
Như đã đề cập trước đó, việc tăng số lượng cực nhô ra có thể chia nhỏ góc chuyển động, nhưng càng nhiều cực nhô ra sẽ chiếm nhiều không gian cuộn dây, hiệu suất cuộn dây động cơ giảm và các cực nhô ra không thể tăng vô thời hạn. Trong trường hợp có cùng số pha truyền động, bằng cách khắc một răng nhỏ trên cực nhô ra, cũng có thể chia theo góc khoảng cách máy. Như minh họa trong Hình 2.1, một động cơ biến trở từ trở kiểu lâu đài ba pha-có stato 6 cực, 4 răng trên mỗi cực và một rôto 28 cực. Cuộn dây 1, cuộn 2 và cuộn 3 được cấp điện tuần tự có thể điều khiển rôto quay với khoảng cách bước là 2/3 ở mỗi bước. các giá trị cần được thiết kế theo tỷ số ăn khớp của thiết kế động cơ và không được thảo luận ở đây.
Loại động cơ này thường được sử dụng ở tốc độ thấp, mô-men xoắn cao và độ phân giải góc chính xác, cấu trúc này có thể được gọi là "động cơ bước", bởi vì việc điều khiển động cơ này cũng có thể được tách ra khỏi việc phát hiện vị trí, thông qua ổ đĩa xung có thể nhận ra một điều khiển tương đối trơn tru.
 Hình 2.1 Động cơ biến trở loại từ trở ba pha-lâu đài{2}}
2.2 Động cơ từ trở biến thiên nhiều tầng
Động cơ từ trở biến đổi bao gồm một rôto duy nhất với cuộn dây nhiều pha còn được gọi là "động cơ từ trở biến thiên một đoạn". Một loại động cơ biến trở khác là rôto và stato được chia thành nhiều đoạn, có thể chia nhỏ mà không làm tăng số pha stato và thân thiện hơn với kết cấu cuộn dây của stato. Có thể thiết lập một đoạn có một pha, điều này hầu như loại bỏ được đầu quấn của động cơ nhiều pha. Đối với n-động cơ phân đoạn, rôto hoặc stato của mỗi phân đoạn được đặt so le 1/n góc bước cực của nó và bước cực có thể được chia thêm n lần.
2.3 Động cơ bước lai
Trong động cơ từ trở biến đổi đơn giản, hướng quay phụ thuộc vào thời gian của dòng xung và cấu trúc từ trở của động cơ và không bị ảnh hưởng bởi hướng của dòng điện. Trong trường hợp không có dòng điện, rôto không thể cố định ở một vị trí cụ thể do thiếu mômen từ trở, điều này càng làm tăng thêm khó khăn trong việc điều khiển. Việc thêm nam châm vĩnh cửu vào cấu trúc động cơ từ trở chuyển mạch ban đầu để tạo thành nam châm vĩnh cửu hoặc động cơ từ trở biến thiên lai có thể cải thiện đáng kể mô-men xoắn và độ chính xác vị trí của động cơ bước, đây là cấu trúc động cơ bước phổ biến nhất hiện nay.
Như được hiển thị trong Hình 2.2, cấu trúc động cơ bước lai rất giống với động cơ từ trở biến thiên nhiều{1}}đoạn, được chèn vào giữa hai đoạn của nam châm vĩnh cửu rôto, có thể được nhìn thấy ở đầu gần của đầu xa cực N-của cực S-. Stator có thể được thiết kế dưới dạng cấu trúc động cơ-một phân đoạn và chỉ cần truyền động hai{6} pha, giúp đơn giản hóa đáng kể cấu trúc và chi phí của động cơ. Số cặp cực rôto trong động cơ như trên hình là 3 nên góc cơ tương ứng với một chu kỳ điện là 360/(2*3)=60.
Để dễ hiểu, θ là góc cơ học và trình tự truyền động cụ thể:
θ=0~10, pha 1 và pha 2 truyền dòng điện dương có biên độ bằng nhau cùng một lúc
θ=10~20, pha 2 chỉ truyền dòng điện dương
θ=20~30, pha 1 chỉ truyền dòng điện âm
θ=30~40, pha 1 và pha 2 truyền dòng điện âm có biên độ bằng nhau cùng một lúc
θ=40~50, pha 2 chỉ truyền dòng điện âm
θ=50~60, pha 1 chỉ truyền dòng điện dương
Dẫn tuần hoàn... ...
 Hình 2.2 Cấu tạo động cơ bước hybrid
3. điều khiển động cơ bước
Như được hiển thị trong Hình 3.1, cấu trúc mạch điều khiển động cơ bước nói chung có thể được chia thành động cơ lưỡng cực và động cơ đơn cực: động cơ đơn cực thông qua sự dẫn điện xen kẽ của cuộn dây để đạt được sự thay đổi hướng của từ thông, động cơ lưỡng cực thông qua điều khiển cầu H{1}} để đạt được sự thay đổi hướng của dòng điện để đạt được sự thay đổi hướng của từ thông.
Động cơ đơn cực chỉ cần 4 MOS công suất, điều khiển dòng điện đơn cực (theo góc nhìn của ống MOS), nhưng cuộn dây động cơ cần thêm một vòi nữa; Động cơ lưỡng cực có cấu trúc đơn giản hơn, hai cuộn dây được sử dụng nhiều nhưng cần tăng lên MOS công suất 8 để dẫn động và giá thành của bộ điều khiển sẽ tăng lên.
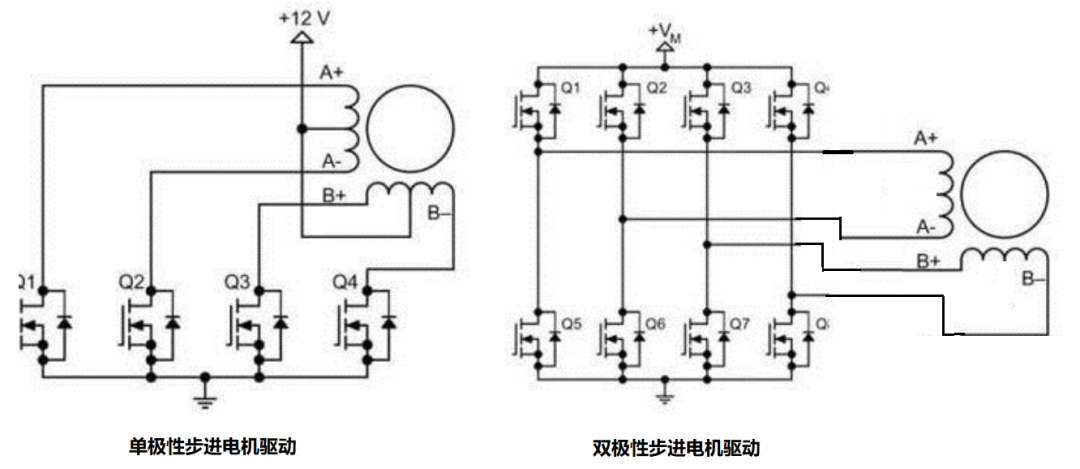 Hình 3.1 Bộ điều khiển động cơ bước đơn cực và lưỡng cực
Ngoài việc phân chia trong cấu trúc động cơ, động cơ bước còn có thể kiểm soát độ chính xác phân chia của động cơ bước bằng cách điều khiển dạng sóng của dòng điện. Nguyên tắc phân chia là chèn dòng điện hình sin mô phỏng vào giữa các góc bước nhỏ nhất để chia nhỏ các góc bước, còn gọi là phân chia dòng điện.
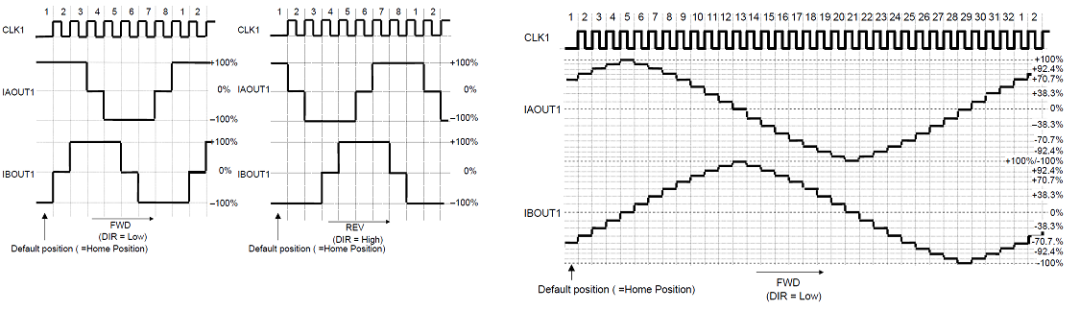 Hình 3.2 Phân tích dòng điện điều khiển động cơ bước
3.1 Dòng điện vòng kín
Cài đặt hiện tại của động cơ bước cần phải được xác định theo nhu cầu của tải, tải càng lớn thì dòng điện cần phải lớn hơn, nhưng điều khiển vòng-mở của động cơ bước không thể cảm nhận được kích thước của tải, điều này thường dẫn đến sự kém hiệu quả của bộ truyền động vòng-mở. Việc phân chia dòng điện đòi hỏi phải điều khiển dòng điện một cách chính xác, cần phải tạo thành một vòng kín của dòng điện được điều khiển, nghĩa là đầu ra dòng điện cho các đặc tính dòng điện không đổi; mặt khác, do sự thay đổi phi tuyến của điện trở trong động cơ bước nên cần phải luôn theo dõi kích thước của dòng điện đầu ra để tránh lõi bão hòa dòng điện do mất điều khiển. Hình 3.3 bên dưới là sơ đồ dạng sóng điều khiển dòng điện của chip điều khiển động cơ bước TB67S109AFNG. Fchop cho chu kỳ chuyển mạch bên trong, thông qua phân chia tần số đồng hồ bên trong (OSC bên trong).
Các bước điều khiển dòng không đổi cụ thể như sau:
Cầu H{0}} dẫn điện, dòng điện tăng nhanh đến NF và độ dốc của mức tăng dòng điện là VDC/Ls
Đạt tới điểm hiện tại đã đặt NF, tắt cầu H-, dòng điện được làm mới bằng diode đổi mới và độ dốc rơi là -VDC/Ls (Thay đổi nhanh)
Khi dòng điện đạt đến giá trị đường dưới của điểm đặt, hãy điều khiển cầu H{0}} để làm ngắn mạch cuộn dây cảm ứng (thường là cầu dưới) và giữ dòng điện không đổi (Thay đổi chậm)
Khi dòng điện của điểm đặt thay đổi, cầu H{0}}thông qua chiến lược điều khiển tương tự để điều khiển dòng điện ở điểm đặt hiện tại gần nhất để duy trì không đổi
Như được hiển thị trong Hình 3.4, là dạng sóng đo được của động cơ bước, nếu phân chia độ chính xác thấp hơn có thể thấy được bước rõ ràng-như dạng sóng hiện tại,. Nếu mức độ phân chia rất cao thì dòng điện gần với dòng điện hình sin hơn, như trên Hình 3.5.
 Hình 3.3 Điều khiển dòng điện TB67S109AFNG
 Hình 3.4 Dòng điện đo của động cơ bước (không chia nhỏ)
 Hình 3.5 Dòng đo động cơ bước (phân khu)
3.2 Điều khiển vòng lặp-mở và đóng-
Với điều khiển vòng lặp mở, do không có phản hồi về thông tin vị trí rôto nên về cơ bản không xác định được liệu hệ thống có được điều khiển tuân theo hay không. Nếu có một số bất thường về tải, rất dễ khiến động cơ bước bị mất bước. Trong một số ứng dụng có-độ chính xác cao, hiệu suất cao{4}}, thông qua bộ mã hóa hoặc các cảm biến vị trí khác sẽ quay lại thông tin vị trí, để hệ thống truyền động bước có thể cho biết có xảy ra hiện tượng mất bước hay không, việc mất bước sẽ bù đắp cho việc mất xung trong điều khiển của bộ điều khiển cũng tương đối dễ nhận ra.
Bản tóm tắt
Bài viết này mô tả ngắn gọn cấu trúc cơ bản của động cơ từ trở thay đổi và sự phát triển của chúng thành động cơ bước, đồng thời so sánh cấu trúc và logic điều khiển của một số động cơ bước phổ biến. Nguyên lý điều khiển động cơ bước và chi tiết điều khiển của phần hiện tại được giới thiệu để cung cấp sự hiểu biết toàn diện hơn về động cơ bước.