


Điều khiển chuyển động công nghiệp bao gồm một loạt các ứng dụng, từ điều khiển máy bơm hoặc quạt dựa trên biến tần, đến tự động hóa nhà máy với các điều khiển ổ đĩa AC tinh vi hơn, đến các ứng dụng tự động hóa nâng cao như robot với điều khiển servo phức tạp. Các hệ thống này yêu cầu phát hiện và phản hồi của nhiều biến như dòng cuộn dây động cơ hoặc điện áp, dòng xe buýt DC hoặc điện áp, vị trí rôto và tốc độ. Việc lựa chọn các biến và độ chính xác đo lường cần thiết phụ thuộc vào các yêu cầu ứng dụng cuối, kiến trúc hệ thống, chi phí hệ thống mục tiêu hoặc độ phức tạp của hệ thống và các cân nhắc khác như các tính năng giá trị gia tăng như giám sát điều kiện. Với các động cơ được cho là tiêu thụ 40% năng lượng của thế giới, các quy định quốc tế đã tăng sự tập trung vào hiệu quả hệ thống trong các ứng dụng chuyển động công nghiệp, làm tăng tầm quan trọng của các biến này, đặc biệt là hiện tại và điện áp.
Bài viết này tập trung vào phát hiện hiện tại và điện áp trong các cấu trúc liên kết chuỗi tín hiệu điều khiển động cơ dựa trên xếp hạng công suất động cơ, yêu cầu hiệu suất hệ thống và các ứng dụng cuối. Trong trường hợp này, việc thực hiện chuỗi tín hiệu điều khiển động cơ thay đổi tùy thuộc vào lựa chọn cảm biến, các yêu cầu cách ly dòng điện, lựa chọn bộ chuyển đổi tương tự sang kỹ thuật số (ADC), tích hợp hệ thống, và sức mạnh hệ thống và phân vùng mặt đất.
Phạm vi của các ứng dụng ổ đĩa công nghiệp
Các ứng dụng điều khiển động cơ bao gồm từ các bộ biến tần đơn giản đến các ổ đĩa servo phức tạp, nhưng tất cả đều bao gồm các hệ thống điều khiển động cơ với các giai đoạn năng lượng và bộ xử lý điều khiển các mô -đun điều chỉnh độ rộng xung (PWM) với mức độ phát hiện và phản hồi khác nhau. Một cái nhìn đơn giản hóa phạm vi của các ứng dụng được thể hiện trong Hình 1, minh họa các hệ thống ngày càng trở nên phức tạp khi người ta di chuyển từ trái sang phải, từ các hệ điều khiển đơn giản như máy bơm, quạt và máy nén, đến các hệ thống có thể được triển khai mà không cần phản hồi chính xác, chỉ sử dụng bộ vi xử lý đơn giản. Khi độ phức tạp của hệ thống tăng về phía cao hơn của quang phổ, các hệ thống điều khiển phức tạp đòi hỏi phản hồi chính xác và giao diện giao tiếp nhanh. Các ví dụ bao gồm điều khiển vectơ cảm biến hoặc không cảm biến của động cơ nam châm cảm ứng hoặc vĩnh viễn, cũng như các ổ đĩa công nghiệp công suất cao được thiết kế cho hiệu quả-chẳng hạn như các máy bơm, quạt và máy nén lớn được hiển thị trong Hình 1. Ở đầu trên cùng của phổ, máy servo tinh vi được sử dụng trong các ứng dụng như máy robot, máy móc. Khi các hệ thống trở nên phức tạp hơn, cảm nhận và phản hồi của các biến trở nên quan trọng hơn.
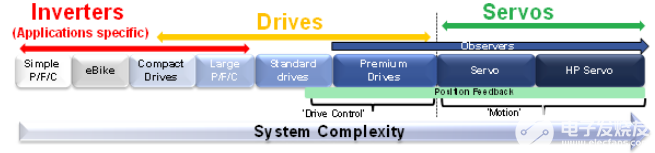
Hình 1.Range của các ứng dụng ổ đĩa công nghiệp.
Kiến trúc ổ đĩa - Phân vùng hệ thống
Có nhiều thách thức trong việc thiết kế các hệ thống để giải quyết một loạt các ứng dụng trong kiểm soát chuyển động công nghiệp. Chuỗi tín hiệu điều khiển động cơ mục đích chung được hiển thị trong Hình 2.
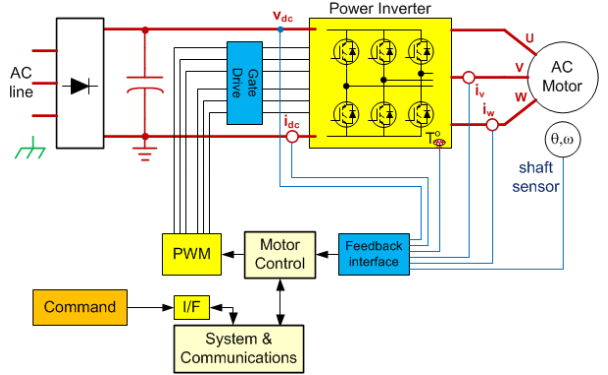
Hình 2. Chuỗi tín hiệu điều khiển động cơ tổng quát
Vấn đề chính là các yêu cầu cô lập, thường có tác động đáng kể đến cấu trúc liên kết và kiến trúc mạch cuối cùng. Có hai yếu tố chính cần xem xét: tại sao cô lập và ở đâu chính thức.
Việc phân loại sự cô lập cần thiết sẽ được xác định bởi trước đây. Các yêu cầu có thể là sự cô lập an toàn điện áp cao (SELV) để bảo vệ chống lại sốc điện do con người tạo ra, hoặc cách ly chức năng để dịch chuyển mức giữa điện áp không gây chết người hoặc cách ly cho mục đích giảm thiểu dữ liệu và giảm thiểu tiếng ồn. Vị trí của sự cô lập thường được xác định bởi hiệu suất hệ thống dự kiến. Điều khiển động cơ thường là một môi trường ồn ào về mặt điện khắc nghiệt và các thiết kế thường gặp phải điện áp chế độ chung lớn của hàng trăm volt, có thể chuyển đổi ở tần số vượt quá 20 kHz, với thời gian tăng DV/dT rất nhất. Vì lý do này, thông thường phải cách ly giai đoạn sức mạnh khỏi giai đoạn điều khiển, cả trong các hệ thống hiệu suất cao và trong các hệ thống nơi công suất cao vốn đã ồn ào. Cho dù thiết kế sử dụng phương pháp xử lý đơn hoặc bộ xử lý kép cũng ảnh hưởng đến vị trí cô lập. Trong các hệ thống hiệu suất thấp hơn với mức tiêu thụ năng lượng thấp hơn, sự cô lập thường ở giao diện giao tiếp kỹ thuật số, điều đó có nghĩa là các giai đoạn sức mạnh và kiểm soát có cùng tiềm năng. Các hệ thống cấp thấp có giao diện giao tiếp băng thông thấp hơn để cô lập. Theo truyền thống, các giao diện giao tiếp cách ly trong các hệ thống cao cấp đã là một thách thức do băng thông cao và các hạn chế theo yêu cầu của các kỹ thuật cách ly truyền thống, nhưng điều này đang thay đổi với sự ra đời của các sản phẩm chuyển phát điện từ của CAN và RS {9}}.
Hai yếu tố chính trong thiết kế điều khiển động cơ vòng kín hiệu suất cao là đầu ra bộ điều biến PWM và phản hồi hiện tại pha động cơ. Hình 3A và 3B minh họa nơi cần có sự cô lập an toàn, tùy thuộc vào việc giai đoạn điều khiển có chung tiềm năng với giai đoạn sức mạnh hay được tham chiếu xuống đất. Trong cả hai trường hợp, sự cô lập của trình điều khiển cổng cao và các nút phát hiện hiện tại là cần thiết, nhưng ở các mức độ cô lập khác nhau - trong Hình 3A, chỉ cần phải phân lập chức năng của các nút này, trong khi trong Hình 3B, an toàn vật lý (tức là dòng điện) của các nút này là rất quan trọng.
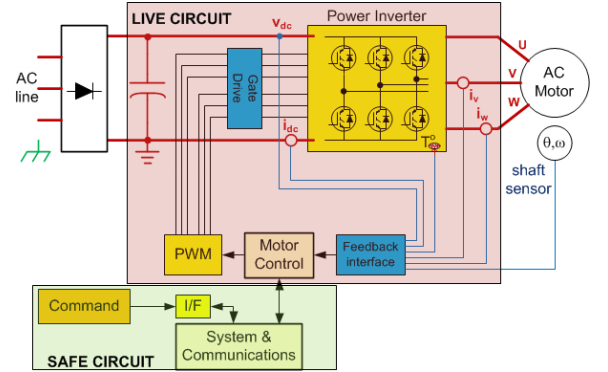
Hình 3a. Giai đoạn điều khiển với giai đoạn sức mạnh làm tài liệu tham khảo
Kỹ thuật đo lường và cấu trúc liên kết để phát hiện hiện tại và điện áp
Việc triển khai chuỗi tín hiệu để phát hiện hiện tại và điện áp khác nhau tùy thuộc vào lựa chọn đầu dò, các yêu cầu cách ly hiện tại, lựa chọn ADC và tích hợp hệ thống, cũng như sức mạnh hệ thống và phân vùng mặt đất, như được mô tả trước đó. Nhận ra điều hòa tín hiệu cho các phép đo độ chính xác cao không phải là nhiệm vụ dễ dàng. Ví dụ, việc thu hồi các tín hiệu nhỏ hoặc truyền tín hiệu kỹ thuật số trong môi trường ồn ào như vậy là một thách thức, trong khi việc cô lập tín hiệu tương tự thậm chí còn khó khăn hơn. Trong nhiều trường hợp, các mạch cách ly tín hiệu giới thiệu sự chậm trễ pha có thể hạn chế hiệu suất động của hệ thống. Phát hiện dòng pha đặc biệt khó khăn vì nút này được kết nối với cùng một nút mạch với trình điều khiển cổng đầu ra trong trung tâm của giai đoạn nguồn (mô -đun biến tần) và do đó có các yêu cầu tương tự về mặt cách ly điện áp và chuyển mạch. Xác định chuỗi tín hiệu đo lường (công nghệ, điều hòa tín hiệu và ADC) sẽ được thực hiện trong hệ thống điều khiển động cơ phụ thuộc vào ba yếu tố chính:
Điểm hoặc nút trong hệ thống, vì điều này xác định những gì cần được đo.
Mức năng lượng của động cơ và lựa chọn cảm biến kết quả - cho dù nó vốn có bị cô lập hay không. Việc lựa chọn cảm biến có tác động đáng kể đến việc lựa chọn ADC, bao gồm kiến trúc chuyển đổi, chức năng và phạm vi đầu vào tương tự.
Ứng dụng cuối cùng. Điều này có thể thúc đẩy nhu cầu về độ phân giải cao, độ chính xác cao hoặc tốc độ trong chuỗi tín hiệu phát hiện. Ví dụ, việc thực hiện điều khiển không có cảm biến đối với phạm vi tốc độ rộng hơn đòi hỏi nhiều phép đo thường xuyên hơn và độ chính xác cao hơn. Ứng dụng cuối cũng ảnh hưởng đến sự cần thiết của chức năng ADC. Ví dụ, điều khiển đa trục có thể yêu cầu ADC số kênh cao hơn.
Cảm biến hiện tại và điện áp
Các cảm biến hiện tại phổ biến nhất được sử dụng trong điều khiển động cơ là các điện trở shunt, cảm biến Hall Effect (HE) và máy biến áp hiện tại (CTS). Mặc dù các điện trở shunt không cung cấp sự cô lập và chịu tổn thất ở các dòng điện cao hơn, chúng là tuyến tính nhất trong tất cả các cảm biến, có chi phí thấp nhất và phù hợp cho cả các phép đo AC và DC. Mức tín hiệu giảm cần thiết để hạn chế tổn thất năng lượng shunt thường giới hạn các ứng dụng shunt trong 50 A hoặc ít hơn. Các cảm biến CT và HE cung cấp sự cô lập vốn có cho phép chúng phục vụ các hệ thống hiện tại cao, nhưng vì bản thân các cảm biến có độ chính xác ban đầu kém hoặc độ chính xác kém so với phạm vi nhiệt độ, chúng tốn kém hơn và dẫn đến một giải pháp kém chính xác hơn so với mức có thể đạt được với điện trở shunt.
Vị trí đo lường hiện tại của động cơ
Ngoài loại cảm biến, một số nút đo dòng động cơ có sẵn. Dòng xe buýt DC trung bình có thể được sử dụng cho các mục đích điều khiển, nhưng trong các ổ đĩa nâng cao hơn, dòng cuộn dây động cơ được sử dụng làm biến phản hồi chính. Đo hiện tại của pha trực tiếp là lý tưởng cho các hệ thống hiệu suất cao. Tuy nhiên, dòng cuộn dây có thể được đo gián tiếp bằng cách sử dụng các shunt ở mỗi nhánh biến tần thấp hơn hoặc một shunt duy nhất trong xe buýt DC. Các phương pháp này có lợi thế là tất cả các tín hiệu shunt đều được tham chiếu đến nguồn điện phổ biến, nhưng trích xuất dòng điện cuộn từ liên kết DC yêu cầu đồng bộ hóa các mẫu vào các công tắc PWM. Các phép đo dòng điện cuộn trực tiếp có thể được thực hiện bằng cách sử dụng bất kỳ kỹ thuật phát hiện hiện tại nào ở trên, nhưng tín hiệu kháng shunt phải được phân lập. Một bộ khuếch đại chế độ chung cao có thể cung cấp sự cô lập chức năng, nhưng sự cô lập an toàn của con người phải được cung cấp bởi bộ khuếch đại cách ly hoặc bộ điều biến cách ly.
Hình 4 cho thấy các tùy chọn phản hồi hiện tại được mô tả ở trên. Mặc dù chỉ cần một trong những tùy chọn này cho phản hồi điều khiển, tín hiệu hiện tại của xe buýt DC có thể được sử dụng làm tín hiệu sao lưu để bảo vệ.
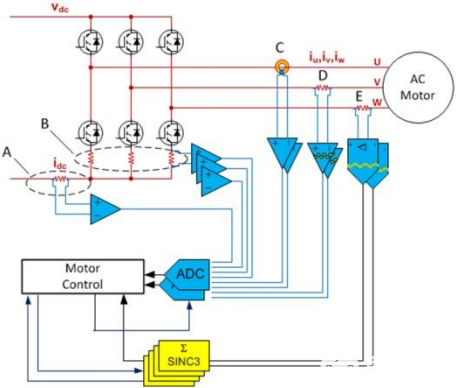
Hình 4
Như đã đề cập trước đó, sức mạnh hệ thống và phân vùng mặt đất sẽ xác định phân loại cách ly cần thiết và do đó các tùy chọn phản hồi nào là phù hợp. Hiệu suất mục tiêu hệ thống cũng sẽ ảnh hưởng đến việc lựa chọn cảm biến hoặc kỹ thuật đo lường. Có nhiều cấu hình có thể được thực hiện trong phạm vi hiệu suất.
Ví dụ về hiệu suất thấp hơn: Các giai đoạn sức mạnh và kiểm soát đối với tiềm năng chung, các tùy chọn phát hiện A hoặc B
Sử dụng shunt chân là một trong những kinh tế nhấtTEChniques để đo dòng động cơ. Trong ví dụ này, nơi giai đoạn sức mạnh chia sẻ cùng một potenTiAl là giai đoạn điều khiển, không có chế độ chung nào được xử lý và các đầu ra từ tùy chọn A hoặc B có thể kết nối trực tiếp với mạch điều hòa tín hiệu và ADC. Loại cấu trúc liên kết này thường được tìm thấy trong một công suất thấp và PE thấpRFHệ thống ormance với ADC được nhúng trong bộ vi xử lý.
Ví dụ về hiệu suất cao hơn: Giai đoạn điều khiển kết nối với Trái đất, Tùy chọn cảm biến C, D hoặc E
Trong ví dụ này, cần có sự cô lập an toàn của con người. Tùy chọn cảm biến C, D và E đều có thể. Tùy chọn E cung cấp nguồn cấp dữ liệu hiện tại chất lượng cao nhấtACk của cả ba tùy chọn và, là một hệ thống hiệu suất cao hơn, có khả năng là cóFPGAhoặc hình thức xử lý khác trong hệ thống có thể cung cấp bộ lọc kỹ thuật số cho tín hiệu bộ điều biến bị cô lập. Lựa chọn ADC cho tùy chọn C, cảm biến bị cô lập (có thể là vòng lặp đóng), theo truyền thống sẽ rời rạc để đạt được hiệu suất cao hơn so với các dịch vụ ADC nhúng cho đến nay. Tùy chọn D là bộ khuếch đại bị cô lập trong cấu hình này, so với bộ khuếch đại chế độ chung, vì sự cô lập an toàn là bắt buộc. Một bộ khuếch đại bị cô lập sẽ hạn chế hiệu suất, và do đó, một giải pháp ADC nhúng có thể đủ. Điều này sẽ cung cấp phản hồi hiện tại độ trung thực thấp nhất so với các tùy chọn C hoặc E, và trong khi ADC nhúng có thể được coi là "miễn phí" và bộ khuếch đại bị cô lập có khả năng "giá rẻ", việc triển khai thường yêu cầu các thành phần bổ sung để bù và chuyển mức cho phạm vi đầu vào ADC.
Có nhiều cấu trúc liên kết có thể được sử dụng trong thiết kế điều khiển động cơ để cảm nhận dòng điện động cơ với nhiều thực tếR.Để xem xét như chi phí, mức độ năng lượng và mức hiệu suất. Mục tiêu chính cho hầu hết các nhà thiết kế hệ thống là cải thiện phản hồi ý nghĩa hiện tại để cải thiện hiệu quả trong các mục tiêu chi phí của họ. Đối với các ứng dụng cao hơn, phản hồi hiện tại là rất quan trọng đối với các biện pháp hiệu suất hệ thống khác như phản ứng động, tiếng ồn âm thanh hoặc gợn mô -men xoắn, không chỉ hiệu quả. Rõ ràng là có một hiệu suất liên tục chạy từ thấp đến AC caoROSs Các cấu trúc liên kết khác nhau avAiLable và điều này được ánh xạ thô trong Hình 5 minh họa cả hai tùy chọn công suất thấp hơn và công suất cao hơn.
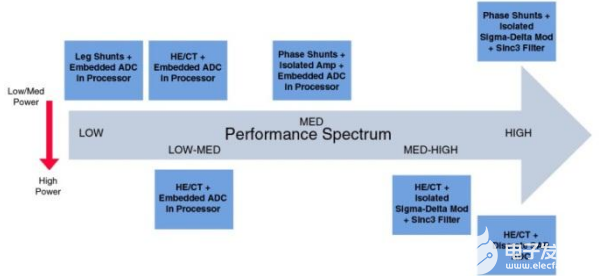
Hình 5. Phạm vi hiệu suất cấu trúc liên kết hiện tại
Mục tiêu, nhu cầu và xu hướng kết quả cho các nhà thiết kế hệ thống điều khiển động cơ: Di chuyển từ cảm biến HE sang điện trở shunt
Các điện trở shunt được kết hợp với các bộ điều biến sigma-delta bị cô lập cung cấp phản hồi hiện tại chất lượng cao nhất trong đó mức hiện tại đủ thấp để sử dụng shunt. Có một xu hướng đáng kể giữa các nhà thiết kế hệ thống để di chuyển từ các cảm biến HE sang các điện trở shunt, và một xu hướng khác để chuyển sang phương pháp điều biến bị cô lập thay vì cách tiếp cận bộ khuếch đại bị cô lập. Chỉ thay thế cảm biến làm giảm hóa đơn của vật liệu (BOM) và chi phí chèn PCB và cải thiện độ chính xác của cảm biến. Điện trở shunt không nhạy cảm với từ trường hoặc rung động cơ học. Thông thường, các nhà thiết kế hệ thống thay thế các cảm biến HE bằng các điện trở shunt có thể chọn bộ khuếch đại cách ly và tiếp tục sử dụng ADC được sử dụng trước đây trong các thiết kế dựa trên cảm biến HE để hạn chế mức độ biến đổi trong chuỗi tín hiệu. Tuy nhiên, như đã đề cập trước đó, hiệu suất của bộ khuếch đại cách ly sẽ bị hạn chế bất kể hiệu suất ADC.
Thay thế thêm bộ khuếch đại cách ly và ADC bằng bộ điều chế Sigma-Delta bị cô lập sẽ loại bỏ nút cổ chai hiệu suất và cải thiện đáng kể thiết kế, thường thay đổi nó từ 9- thành 10- Phản hồi chất lượng bit thành 12- Các mạch bảo vệ quá dòng tương tự (OCP) cũng có thể được loại bỏ, vì các bộ lọc kỹ thuật số cần thiết để xử lý các đầu ra điều chế Sigma-Delta cũng có thể được cấu hình để cho phép các vòng OCP nhanh. Do đó, bất kỳ phân tích BOM nào cũng không chỉ bao gồm các bộ khuếch đại cách ly, ADC thô và điều hòa tín hiệu giữa chúng, mà cả các thiết bị OCP có thể được loại bỏ. Các đầu vào tương tự được lấy mẫu liên tục bởi bộ điều biến tương tự và thông tin đầu vào được chứa trong luồng đầu ra kỹ thuật số ở mật độ tốc độ dữ liệu lên tới 20 MHz. Thông tin thô có thể được xây dựng lại bằng bộ lọc kỹ thuật số thích hợp, thường là sinc.®3 cho các phép đo hiện tại chính xác. Vì hiệu suất chuyển đổi có thể được giao dịch với băng thông hoặc độ trễ của ngân hàng lọc, các bộ lọc thô hơn, có thể cung cấp các OCP phản hồi nhanh theo thứ tự 2 μs, lý tưởng để bảo vệ IGBT.
Yêu cầu giảm kích thước điện trở shunt cần thiết
Từ phía đo tín hiệu, có một số thách thức chính trong lựa chọn điện trở shunt, vì có sự đánh đổi giữa độ nhạy và mức tiêu thụ năng lượng. Các giá trị điện trở lớn hơn sẽ đảm bảo rằng toàn bộ phạm vi của bộ điều biến Sigma-DeltA hoặc càng nhiều phạm vi đầu vào tương tự càng tốt, do đó tối đa hóa phạm vi động. Tuy nhiên, các giá trị điện trở lớn hơn cũng sẽ dẫn đến giảm điện áp và giảm hiệu quả do mất × r của điện trở I2. Đạt được tính phi tuyến thông qua các hiệu ứng tự làm nóng cũng có thể là một thách thức khi sử dụng các điện trở lớn hơn. Do đó, các nhà thiết kế hệ thống phải đối mặt với sự đánh đổi, điều này càng trở nên trầm trọng hơn bởi nhu cầu chung để chọn kích thước shunt có thể phục vụ nhiều mô hình và động cơ ở các cấp độ hiện tại khác nhau. Duy trì phạm vi động cũng là một thách thức khi đối mặt với các dòng điện cực đại có thể nhiều lần dòng điện của động cơ và sự cần thiết phải chụp cả hai một cách đáng tin cậy. Khả năng kiểm soát dòng điện cực đại khi hệ thống được bật thay đổi theo thiết kế, từ kiểm soát chặt chẽ (ví dụ: 30% trên danh nghĩa) đến 10 lần danh nghĩa. Dòng điện cực đại cũng được gây ra bởi các biến thể gia tốc và tải hoặc mô -men xoắn. Tuy nhiên, trong các thiết kế ổ đĩa, dòng điện cực đại trong một hệ thống thường gấp bốn lần dòng điện danh nghĩa.
Đối mặt với những thách thức này, các nhà thiết kế hệ thống đang tìm kiếm các bộ điều biến Sigma-Delta vượt trội với phạm vi động rộng hơn hoặc tỷ lệ nhiễu tín hiệu và biến dạng được cải thiện (SINAD). Cho đến nay, các sản phẩm điều biến σ-δ bị cô lập đã cung cấp hiệu suất được đảm bảo với độ phân giải bit 16- và tối đa 12 bit hiệu quả (ENOB).
Sinad=(6.02 n + 1. 76) db trong đó n=enob
Với việc chuyển sang các điện trở shunt trong trình điều khiển công suất thấp, các nhà sản xuất lái xe máy cũng đang tìm cách tăng xếp hạng sức mạnh của trình điều khiển của họ, một cấu trúc liên kết có thể được sử dụng cho lý do hiệu suất và chi phí. Điều này chỉ có thể được thực hiện bằng cách sử dụng các điện trở shunt nhỏ hơn nhiều, đòi hỏi sự xuất hiện của các lõi điều biến hiệu suất cao hơn để giải quyết biên độ tín hiệu giảm.
Các nhà thiết kế hệ thống, đặc biệt là các nhà thiết kế servo, cũng đang liên tục tìm cách cải thiện phản ứng của hệ thống bằng cách giảm thời gian chuyển đổi tương tự thành kỹ thuật số hoặc bằng cách giảm độ trễ nhóm thông qua các bộ lọc kỹ thuật số liên quan đến bộ điều chế sigma-delta bị cô lập và cấu trúc liên kết điện trở shunt. Như đã đề cập trước đó, hiệu suất chuyển đổi có thể được giao dịch với băng thông hoặc độ trễ nhóm lọc. Các bộ lọc thô, nhanh hơn có thể cung cấp phản hồi nhanh hơn, nhưng với chi phí hiệu suất. Nhà thiết kế hệ thống phân tích tác động của độ dài bộ lọc hoặc tốc độ trích xuất và sau đó thực hiện sự đánh đổi dựa trên nhu cầu của ứng dụng cuối cùng của mình. Việc tăng tốc độ đồng hồ của bộ điều biến sẽ giúp ích, nhưng nhiều nhà thiết kế đã hoạt động ở tốc độ xung nhịp tối đa 20 MHz được chấp nhận cho AD7401A. Một trong những nhược điểm của việc tăng tốc độ đồng hồ là tiềm năng cho các hiệu ứng bức xạ và nhiễu (EMI). Một bộ điều biến hiệu suất cao hơn ở cùng tốc độ đồng hồ sẽ cải thiện độ trễ của nhóm so với sự đánh đổi hiệu suất, dẫn đến thời gian phản hồi ngắn hơn trong khi giảm thiểu tác động đến hiệu suất.