Bộ điều khiển mực nước là gì?
Bộ điều khiển mực nước là cảm biến đo vị trí của chất lỏng hay còn gọi là cảm biến mực nước. Nó có thể chuyển đổi chiều cao của chất lỏng thành đầu ra tín hiệu điện, để kiểm soát chiều cao của mực nước. Bộ điều khiển mực nước được sử dụng rộng rãi trong nhiều lĩnh vực phát hiện và kiểm soát công nghiệp, đặc biệt là trong nhu cầu tự động bổ sung hoặc dừng nước khi có dịp, chẳng hạn như nồi hơi công nghiệp, các tòa nhà dân dụng có hồ bơi, v.v.
Có nhiều loại bộ điều khiển mực nước khác nhau, bao gồm nhưng không giới hạn ở bộ điều khiển mức công tắc sậy, bộ điều khiển mức công tắc từ phao, bộ điều khiển mức điện cực, bộ điều khiển mức áp suất, v.v. Bộ điều khiển mức sậy gồm có sậy và nam châm vĩnh cửu, thích hợp cho việc điều khiển mực nước hoặc báo mực nước của các thùng chứa hở như bể nước, tháp nước, bể bơi trong các công trình công nghiệp và dân dụng. Mặt khác, bộ điều khiển mức công tắc từ phao điều khiển mực nước thông qua việc tăng giảm của công tắc phao.
Bộ điều khiển mực nước tháp nước là một loại bộ điều khiển mực nước đặc biệt, chủ yếu được sử dụng để kiểm soát mực nước của tháp nước. Khi mực nước của tháp nước giảm xuống mức giới hạn dưới, bộ điều khiển mực nước của tháp nước sẽ khởi động máy bơm để bơm nước vào tháp nước; khi mực nước của tháp nước tăng lên đến mức giới hạn trên, bộ điều khiển mực nước của tháp nước sẽ tắt máy bơm và ngừng bơm nước. Cách tiếp cận này cho phép kiểm soát mực nước hoàn toàn tự động mà không cần can thiệp thủ công.
Ngoài ra, bộ điều khiển mực nước còn có thể sử dụng kèm với bộ bảo vệ động cơ để bảo vệ động cơ máy bơm, ngăn ngừa hư hỏng động cơ do mực nước quá thấp hoặc quá cao. Đồng thời, bộ điều khiển mực nước còn có chức năng cảm biến dòng điện, có thể đảm bảo hoạt động ổn định và khả năng chống nhiễu mạnh mẽ.
Nhìn chung, bộ điều khiển mực nước là một bộ phận quan trọng của thiết bị công nghiệp, đảm bảo chất lỏng được giữ ở mức xác định trước trong thiết bị hoặc thùng chứa, ngăn ngừa thiết bị bị hư hỏng do mực nước quá cao hoặc quá thấp, đồng thời cải thiện độ ổn định và an toàn của thiết bị.
Nguyên lý hoạt động của bộ điều khiển mực nước
Bộ điều khiển mực nước dùng để giám sát vị trí công tắc chất lỏng, bộ điều khiển một đầu nối với bơm, một đầu nối với nguồn điện, khi chất lỏng ở dưới vị trí điểm phát hiện, cảm biến sẽ phát hiện không có nước, theo nguyên lý xuất tín hiệu ra, nối với công tắc bơm để mở tự động bổ sung nước. Khi mức chất lỏng cao hơn một điểm phát hiện nhất định, cảm biến sẽ phát ra tín hiệu, công tắc kết nối với nguồn điện sẽ buộc phải đóng để ngừng thêm nước. Bảo vệ phát hiện mức chất lỏng gấp đôi để ngăn bể tràn.
Nguyên lý của bộ điều khiển mực nước là phát hiện mực nước thông qua đầu dò cảm biến, khi mực nước đạt đến một vị trí nhất định, chip bên trong của cảm biến sẽ phát ra tín hiệu mức cao và mức thấp để nhận biết việc kiểm soát mức chất lỏng. Thiết bị có mức tiêu thụ điện năng thấp, kích thước nhỏ, hiệu suất chống nước tốt và lắp đặt và bảo trì rất thuận tiện.
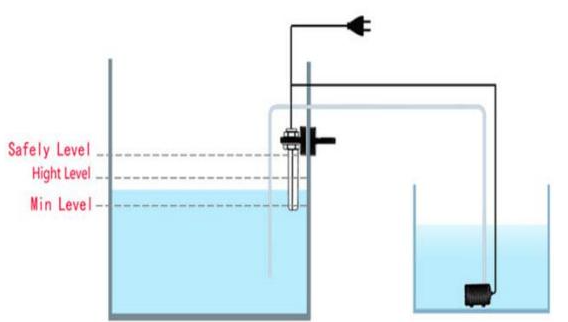
Tiếp theo, tôi sẽ chia sẻ với bạn một số sơ đồ mạch điều khiển mực nước, cũng như phân tích ngắn gọn cách chúng hoạt động.
Chia sẻ sơ đồ mạch điều khiển mực nước
1. việc sử dụng sơ đồ mạch điều khiển mực nước vi điều khiển 8051
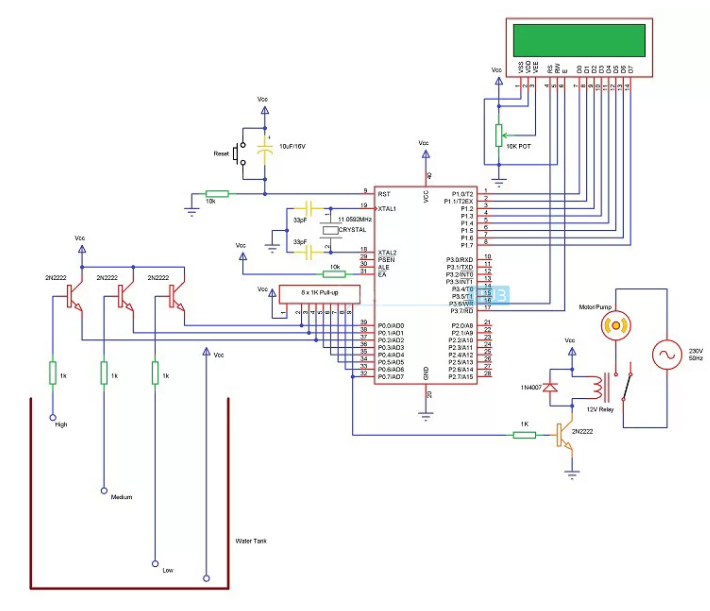
Đây là sơ đồ mạch điều khiển mực nước sử dụng vi điều khiển 8051. Sơ đồ mạch hoạt động theo nguyên lý “dẫn nước”. Nó sử dụng bốn dây nhúng trong bể để phát hiện và hiển thị mực nước thay đổi. Bộ vi điều khiển diễn giải dữ liệu từ các dây này, hiển thị mực nước trên màn hình LCD và điều khiển động cơ tương ứng.
Khi bình chứa nước cạn, màn hình LCD sẽ hiển thị chữ “LOW” để báo hiệu động cơ bắt đầu chạy tự động. Khi mực nước đạt đến điểm giữa, màn hình LCD sẽ hiển thị “HALF” và động cơ sẽ tiếp tục chạy.
Khi bình chứa đạt công suất tối đa, màn hình LCD sẽ hiển thị "FULL" khiến động cơ ngừng hoạt động. Sau đó, động cơ sẽ khởi động lại khi mực nước trong bể giảm xuống dưới một ngưỡng cụ thể.
2.Sơ đồ mạch điều khiển mực nước sử dụng vi điều khiển 8051
Đây là sơ đồ mạch của bộ điều khiển mực nước sử dụng vi điều khiển 8051. Sơ đồ mạch hoạt động bằng cách lắp một đầu dò cung cấp điện áp dương vào đáy bể. Các đầu dò để phát hiện các mức 1/4, 1/2, 3/4 và FULL được đặt lần lượt phía trên đầu dò dương phía dưới và cách đều nhau. Chúng ta hãy xem xét đầu dò trên cùng, đại diện cho mức ĐẦY ĐỦ. Đầu còn lại nối với đế của Transistor Q4 thông qua điện trở R16. Khi mực nước đạt giá trị tối đa, dòng điện chạy vào đế của bóng bán dẫn Q4, khiến nó dẫn điện và dẫn đến giảm điện áp của bộ thu.
Bộ thu của Q4 được kết nối với P2.4. Điện áp thấp ở P2.4 cho biết bình trên cùng đã trống. Khi mực nước giảm xuống dưới đầu dò mực nước đầy, đế của Q2 sẽ mở ra và tắt. Kết quả là điện áp của bộ thu tại P2.4 tăng mạnh, cho thấy bình chứa vẫn chưa đầy. Các đầu dò cảm biến còn lại (3/4, 1/2, 1/4) hoạt động theo cách tương tự và bộ vi điều khiển xác định mức hiện tại bằng cách quét các chân cổng P2.4, P2.5, P2.6 và P2. 7. Nếu tất cả các chân cổng này ở mức cao (cho biết tất cả các đầu dò cảm biến đều đang bật), thì bình chứa đã trống.
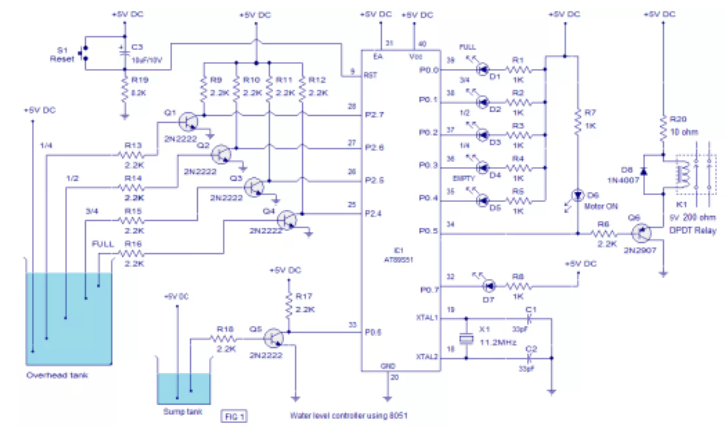
Máy bơm được điều khiển bởi chân cổng P0.5. Khi quá trình bơm bắt đầu, bộ điều khiển đặt P0.5 ở trạng thái thấp, kích hoạt bóng bán dẫn Q6, từ đó kích hoạt rơle K1, bật máy bơm. Đồng thời, đèn LED D6 sáng lên báo hiệu động cơ đang chạy. Đèn LED D7 được dùng làm đèn báo-hố nước thấp. Nếu mực nước trong bể chứa nước thải giảm xuống dưới một mức cụ thể, bộ điều khiển sẽ hạ P0.7, khiến đèn LED D7 sáng.
3. Sơ đồ mạch điều khiển mực nước tiếp xúc
Đây là một mạch đơn giản để điều khiển máy bơm nước. Khi mực nước trong bể cao vượt quá mức yêu cầu, máy bơm sẽ tự động tắt và dừng quá trình bơm, nhờ đó ngăn nước tràn ra ngoài. Nó sử dụng rơle để cắt nguồn điện cho máy bơm.
Mạch sử dụng CMOS IC CD 4001/4011 để điều khiển rơle. Cổng đầu vào 1 của nó được sử dụng để kết nối đầu dò phát hiện mực nước. Một đầu dò được nối với cổng 1 của IC và đầu dò còn lại được nối đất. Khi đầu dò A nối với cổng 1 của IC bị treo, đầu vào của cổng 1 vẫn ở mức cao, chân đầu ra 4 ở mức cao và bóng bán dẫn của bộ điều khiển rơle dẫn điện. Rơle sẽ được kích hoạt. Nguồn điện cung cấp cho máy bơm nước được kết nối thông qua cực chung của rơle và tiếp điểm thường mở, khi rơle được cắm, máy bơm nước sẽ hoạt động. Đèn LED cho biết trạng thái hoạt động của rơle. Khi mực nước tăng lên và tiếp xúc với đầu dò A và B, đầu ra IC sẽ ở mức thấp và rơ-le ngắt điện, khiến quá trình bơm dừng lại.
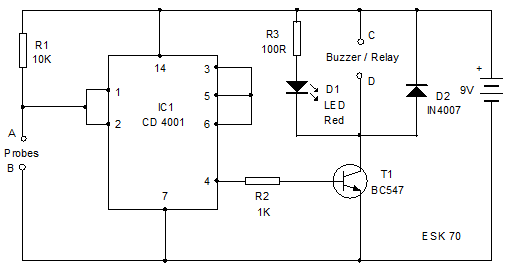
Ban đầu, khi A và B không được kết nối, tức là khi mực nước thấp, chân 1 đầu vào của IC ở mức logic cao và theo bảng chân lý or non{3}}gate, đầu ra của chân 3 có mức logic thấp. Vì chân 3 bị rút ngắn xuống chân 5 và 6, nên đầu vào vào cổng khác hoặc cổng không sẽ ở mức logic thấp. Điều này sẽ cung cấp tín hiệu logic cao đến chân đầu ra tương ứng 4. Khi dòng điện chạy qua điện trở đến đế của bóng bán dẫn, nó bắt đầu dẫn điện và hoạt động như một công tắc đóng. Rơle kết nối với bộ thu của bóng bán dẫn được cấp điện, tiếp điểm thường mở được kết nối với tiếp điểm chung và máy bơm được cấp nguồn điện lưới và bắt đầu hoạt động.
Bây giờ, khi mực nước trong bể tăng lên, đầu dò A và B được nối qua nước, dòng điện chạy qua chúng (vì nước là chất dẫn điện) và chân 1 và 2 được nối với nguồn âm của pin qua A và B. Chân đầu ra 1 và 2 được nối với nguồn âm của pin.
Kết quả là chân đầu ra 3 ở mức logic cao, khiến chân đầu vào của cổng kia hoặc không{1}}có mức logic cao và do đó, chân đầu ra 4 tương ứng ở mức logic thấp. Do thiếu dòng điện phân cực, bóng bán dẫn bị cắt, rơle cũng bị cắt tương ứng và nguồn điện vào bình cũng bị cắt.
4. Dựa vào sơ đồ mạch điều khiển mực nước NE555
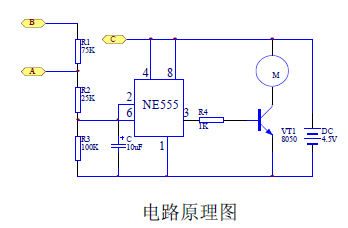
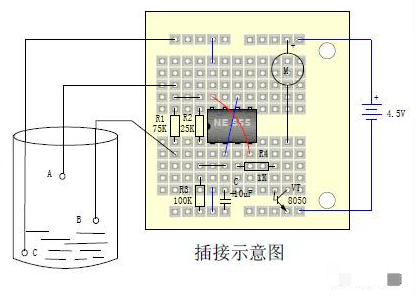
Sơ đồ mạch điều khiển mực nước và sơ đồ phích cắm thể hiện trong hình đính kèm. Trong hình, 555 cấu thành bộ kích hoạt Schmitt để hoàn thành chức năng kiểm soát mực nước.
Nguyên lý làm việc của sơ đồ mạch A, B, C trong hình đính kèm là ba điểm phát hiện. Khi mực nước dâng lên điểm A, máy bơm dừng, mực nước thấp hơn điểm B, máy bơm hoạt động, tự động thêm nước vào bể.
Điểm C nằm ở đáy bể, được nối với nguồn điện VDD, khi mực nước thấp hơn điểm B, 555 ②, ⑥ điện áp chân là 0, ③ đầu ra chân ở mức cao, VT1 dẫn điện, rơle hoạt động, máy bơm hoạt động.
Khi mực nước đạt đến điểm B, các điểm C và B sẽ bị đoản mạch-dưới tác động của nước, sao cho điện áp chân ②, ⑥ bằng R3/(R3+R2+R1)*VDD, bằng 1/2VDD (2,25V). Điện áp này lớn hơn ② foot (1/3) VDD, nhỏ hơn ⑥ foot (2/3) VDD, ③ foot duy trì ở mức cao không thay đổi, tiếp tục bổ sung nước.
Khi mực nước đạt đến điểm A, các điểm C, B và A bị chập mạch sao cho điện áp ở các chân ② và ⑥ bằng R3/(R3+R2) * VDD, bằng (3,6V). Điện áp này lớn hơn ⑥ chân (2/3) VDD, ③ chân đầu ra ở mức thấp, VT1 bị cắt, rơle bị ngắt kết nối khiến máy bơm ngừng hoạt động.