


Động cơ DC không chổi than (BLDC) là một phần không thể thiếu của nhà máy sản xuất công nghiệp và được sử dụng trong các ứng dụng servo, truyền động, định vị và tốc độ thay đổi. Trong các ứng dụng này, điều khiển chuyển động chính xác và hoạt động ổn định là rất quan trọng. Do BLDC hoạt động theo nguyên tắc từ trường chuyển động để tạo ra mô-men xoắn động cơ nên thách thức điều khiển chính khi thiết kế hệ thống BLDC công nghiệp là đo chính xác mô-men xoắn và tốc độ của động cơ.
Để ghi lại mô-men xoắn của động cơ BLDC, hai trong số ba dòng điện pha cảm ứng cần phải được đo đồng thời bằng cách sử dụng bộ chuyển đổi tương tự lấy mẫu đồng bộ đa kênh-sang-kỹ thuật số (ADC). Một bộ vi điều khiển với các thuật toán thích hợp sẽ tính toán dòng điện tức thời thứ ba. Quá trình này cung cấp bản ghi chính xác và tức thời về tình trạng động cơ, đây là một bước quan trọng trong việc phát triển hệ thống điều khiển mô-men xoắn động cơ mạnh mẽ và có độ chính xác cao.
Bài viết này sẽ thảo luận ngắn gọn các vấn đề liên quan đến việc đạt được khả năng kiểm soát mô-men xoắn chính xác, bao gồm cả phương pháp-hiệu quả về mặt chi phí để hiện thực hóa điện trở shunt cần thiết. Sau đó, phần này sẽ giới thiệu bộ khuếch đại vi sai chính xác AD8479 của Analog Devices và thanh ghi ADC (SAR-ADC)-kênh kép AD7380-xấp xỉ liên tiếp{6}}xấp xỉ{7}}và chỉ ra cách sử dụng chúng để thu được các phép đo pha chính xác nhằm thiết kế hệ thống đáng tin cậy.
Nguyên lý hoạt động của động cơ BLDC
Động cơ BLDC là động cơ đồng bộ nam châm vĩnh cửu có dạng sóng phản điện động (EMF). Lực điện động của bộ đếm thiết bị đầu cuối quan sát được không phải là hằng số; nó thay đổi theo mô men xoắn và tốc độ rôto. Mặc dù nguồn điện áp DC không thể điều khiển trực tiếp động cơ BLDC nhưng nguyên lý hoạt động cơ bản của BLDC tương tự như động cơ DC.
Động cơ BLDC bao gồm một rôto có nam châm vĩnh cửu và một stato có cuộn dây cảm ứng. Động cơ này về cơ bản là một động cơ DC đảo chiều trong đó chổi than và cổ góp được loại bỏ và các cuộn dây sau đó được kết nối trực tiếp với thiết bị điện tử điều khiển. Các thiết bị điện tử điều khiển đảm nhận chức năng của cổ góp và cấp điện cho cuộn dây theo đúng trình tự để đạt được chuyển động mong muốn. Các cuộn dây mang điện quay quanh stato một cách đồng bộ và cân bằng. Các cuộn dây stato được cấp điện dẫn hướng các nam châm rôto và chuyển mạch khi rôto thẳng hàng với stato.
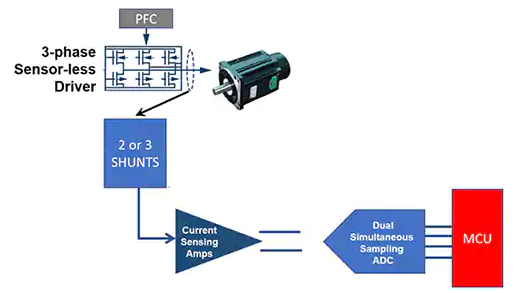
Hệ thống động cơ BLDC yêu cầu trình điều khiển động cơ BLDC ba pha không cảm biến tạo ra dòng điện trong ba cuộn dây của động cơ (Hình 1). Mạch được cấp nguồn bằng giai đoạn hiệu chỉnh hệ số công suất kỹ thuật số (PFC) với khả năng điều khiển khởi động để cung cấp nguồn điện ổn định cho trình điều khiển không cảm biến ba pha.
Hình 1: Hệ thống điều khiển động cơ bao gồm PFC để ổn định nguồn điện, bộ điều khiển không cảm biến ba pha-cho cuộn dây động cơ BLDC, điện trở song song và bộ khuếch đại cảm biến dòng điện-, bộ khuếch đại đồng bộ ADC và bộ vi điều khiển.
Ba dòng điện kích thích điều khiển động cơ BLDC, mỗi dòng kích thích và tạo ra một pha khác nhau trong cuộn dây, các pha này có tổng góc 360 độ. Các giá trị pha khác nhau rất quan trọng: vì tổng kích thích của ba nhánh được duy trì ở 360 độ , chúng được bù đều để duy trì 360 độ , ví dụ:. 90 độ + 150 độ + 120 độ .
Mặc dù dòng điện trong cả ba cuộn dây của hệ thống phải được biết tại bất kỳ thời điểm nào, nhưng để thực hiện điều này trong một hệ thống cân bằng, chỉ cần đo dòng điện ở hai trong ba cuộn dây và tính toán cuộn dây thứ ba bằng bộ vi điều khiển. Hai cuộn dây này có thể được phát hiện đồng thời bằng cách sử dụng điện trở shunt và bộ khuếch đại phát hiện dòng điện.
Cần có ADC lấy mẫu đồng bộ hai kênh ở cuối đường dẫn tín hiệu để gửi các phép đo kỹ thuật số đến bộ vi điều khiển. Biên độ, pha và thời gian của mỗi dòng kích thích cung cấp thông tin về mô-men xoắn và tốc độ của động cơ cần thiết để điều khiển chính xác.
Cảm biến dòng điện với điện trở đồng của bo mạch PC
Mặc dù có nhiều điều cần quan tâm trong thiết kế thu thập dữ liệu và đo lường chính xác này, nhưng quy trình này bắt đầu từ đầu với nhu cầu phát triển một phương pháp hiệu quả,{0}}chi phí thấp để cảm nhận tín hiệu pha của cuộn dây động cơ BLDC. Điều này có thể được thực hiện bằng cách đặt một điện trở nội tuyến có giá trị nhỏ trên bo mạch PC (RSHUNT) và sử dụng bộ khuếch đại cảm biến dòng điện- để phát hiện hiện tượng sụt áp trên điện trở nhỏ này (Hình 2). Giả sử giá trị điện trở đủ thấp thì độ sụt điện áp cũng thấp và phương pháp đo có ảnh hưởng tối thiểu đến mạch động cơ.
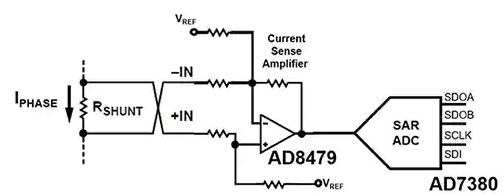
Hình 2: Hệ thống cảm biến pha động cơ sử dụng điện trở shunt dòng điện (RSHUNT) với bộ khuếch đại-có độ chính xác cao (ví dụ: AD8479 của Analog Devices) và ADC-có độ phân giải cao (AD7380) để đo pha động cơ tức thời.
Trong Hình 2, bộ khuếch đại cảm nhận-hiện tại ghi lại sự sụt giảm điện áp IPHASE x RSHUNT tức thời. Sau đó, SAR-ADC sẽ số hóa tín hiệu này. Giá trị lựa chọn điện trở shunt liên quan đến sự tương tác giữa RSHUNT, VSHUNT, ISHUNT và lỗi đầu vào bộ khuếch đại.
RSHUNT tăng sẽ dẫn đến VSHUNT tăng. Tin tốt là điều này sẽ giảm thiểu tầm quan trọng của lỗi bù điện áp (VOS) và lỗi dòng điện bù đầu vào (IOS) của bộ khuếch đại. Tuy nhiên, việc mất điện ISHUNT x RSHUNT của RSHUNT lớn hơn sẽ làm giảm hiệu suất sử dụng điện của hệ thống. Tương tự, định mức công suất RSHUNT có thể ảnh hưởng đến độ tin cậy của hệ thống vì công suất tiêu tán ISHUNT x RSHUNT tạo ra trạng thái tự làm nóng, trạng thái này có thể khiến điện trở RSHUNT danh nghĩa thay đổi.
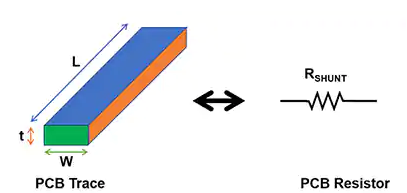
Đối với RSHUNT, bạn có thể mua-các điện trở có mục đích đặc biệt từ một số nhà cung cấp. Tuy nhiên, có một giải pháp thay thế-chi phí thấp để sản xuất điện trở dây in trên bo mạch PC cho RSHUNT bằng cách sử dụng kỹ thuật bố trí cẩn thận (Hình 3).
Hình 3: Kỹ thuật bố trí bo mạch PC tỉ mỉ cung cấp một cách-hiệu quả về mặt chi phí để tạo ra các giá trị RSHUNT thích hợp.
Tính toán điện trở dây in của bo mạch PC cho RSHUNT
Do nhiệt độ khắc nghiệt có thể xảy ra trong các ứng dụng công nghiệp, điều quan trọng là phải xem xét các yếu tố nhiệt độ trong thiết kế điện trở shunt của bảng mạch. Trong Hình 3, hệ số nhiệt độ ( 20) của điện trở shunt dây in trên bo mạch PC đồng xấp xỉ +0.39%/độ ở 20 độ (hệ số này thay đổi theo nhiệt độ). Chiều dài (L), độ dày (t), chiều rộng (W) và điện trở suất (rñ) xác định điện trở dây in trên bo mạch PC.
Nếu bo mạch PC có 1 ounce (oz) đồng (Cu), thì độ dày (t) bằng 1,37 inch trên một nghìn và điện trở suất (r) bằng 0,6787 microohms (µW) trên mỗi inch. diện tích dây in trên bo mạch PC được đo trong hộp dây in ( ) hoặc diện tích L/W. Ví dụ: dòng in 2 inch (in.) có chiều rộng 0,25 inch tương ứng với 8 cấu trúc.
Sử dụng các biến trên, tính điện trở dây in R cho 1 ounce đồng trên bo mạch PC ở nhiệt độ phòng theo (Công thức 1):
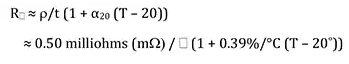
Công thức 1
trong đó T=nhiệt độ của điện trở.
Ví dụ: bắt đầu với dòng điện tối đa 1 ampe (A) trên mỗi nhánh động cơ BLDC trên bo mạch PC đồng 1 ounce, chiều dài RSENSE (L) là 1 inch và chiều rộng dây in là 50 mils (0,05 inch), phương trình 2 và 3 có thể được sử dụng để tính RSHUNT ở 20 độ:

Công thức 2

Công thức 3
Tính công suất tiêu tán của điện trở này ở dòng điện 1 A theo phương trình 4:

Công thức 4
Chuyển đổi ADC lấy mẫu đồng bộ
ADC trong Hình 2 chuyển đổi điện áp tại một điểm trong chu kỳ pha thành biểu diễn kỹ thuật số. Điểm mấu chốt là phép đo này phải bao gồm điện áp pha đồng bộ của cả ba cuộn dây. Đây là một hệ thống cân bằng, vì vậy như đã đề cập trước đó, chỉ cần đo hai trong số ba cuộn dây; một bộ vi điều khiển bên ngoài sẽ tính toán điện áp pha của cuộn dây thứ ba.
ADC cho hệ thống điều khiển động cơ này là ADC lấy mẫu đồng bộ kênh đôi-AD7380-ADC (Hình 4).
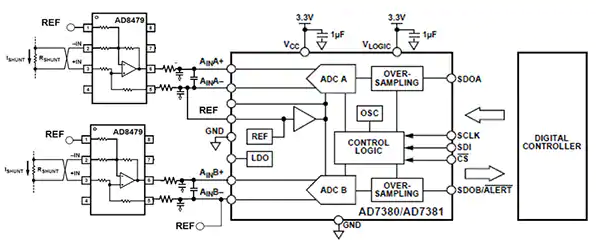 Hình 4: ADC lấy mẫu đồng bộ kênh đôi-nhanh,-độ ồn thấp-SAR-ADC (ví dụ: AD7380) ghi lại trạng thái tức thời của hai cuộn dây động cơ.
Trong Hình 4, AD8479 là bộ khuếch đại vi sai chính xác có dải điện áp chế độ chung-đầu vào rất lớn (±600 volt) để chịu được độ lệch dòng điện động cơ rộng từ các bộ truyền động ba-pha, không cảm biến. Các đặc tính của AD8479 cho phép nó thay thế các bộ khuếch đại cách ly đắt tiền trong các ứng dụng không cần cách ly dòng điện.
Các tính năng chính của AD8479 cũng bao gồm điện áp bù thấp, độ lệch điện áp bù thấp, độ lệch độ khuếch đại thấp, độ lệch loại bỏ chế độ-phổ biến thấp và tỷ lệ loại bỏ chế độ-chung (CMRR) chung tuyệt vời để phù hợp với các biến thể động cơ nhanh. AD7380/AD7381 là 16-bit/14{9}}bit, ADC-tốc độ cao, công suất{11}}thấp, kênh-kép, SAR{16}}lấy mẫu đồng bộ tương ứng với tốc độ thông lượng lên tới 4 M mẫu mỗi giây. Đầu vào tương tự vi sai chấp nhận nhiều loại điện áp đầu vào ở chế độ chung và có nguồn điện áp tham chiếu đệm đệm (REF) 2,5 volt tích hợp.
Để điều khiển mô-men xoắn và tốc độ chính xác, kiến trúc ADC-kênh lấy mẫu đồng bộ SAR-kép sẽ ghi lại đầu ra của bộ khuếch đại cảm biến-hiện tại-khi đang di chuyển. Với mục đích này, AD7380/AD7381 kết hợp hai ADC giống hệt nhau với đồng hồ đồng bộ và mỗi bộ có một tầng đầu vào điện dung với mạng phân phối lại điện tích (Hình 5).
Hình 5: Hiển thị giai đoạn chuyển đổi ADC cho một trong hai kênh của AD7380. Việc thu tín hiệu bắt đầu khi SW3 mở và SW1 và SW2 đóng. Tại thời điểm này, điện áp trên CS thay đổi theo AINx+ và AINx-, khiến đầu vào bộ so sánh trở nên mất cân bằng.
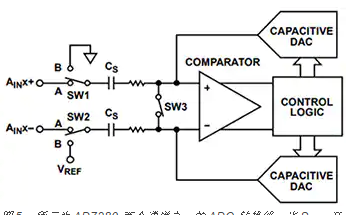
Trong hình 5, VREF và ground là điện áp ban đầu trên tụ mẫu CS. Nếu SW3 được mở và SW1 và SW2 đóng, quá trình thu tín hiệu sẽ được bắt đầu. Khi SW1 và SW2 đóng, điện áp trên tụ mẫu CS thay đổi theo điện áp tại AINx+ và AINx-, khiến đầu vào bộ so sánh mất cân bằng. SW1 và SW2 sau đó được mở và điện áp trên CS được ghi lại.
Quá trình thu thập điện áp CS bao gồm một bộ chuyển đổi kỹ thuật số-sang-tương tự (DAC), bộ chuyển đổi này cộng và trừ một lượng điện tích cố định từ CS để đưa bộ so sánh trở lại trạng thái cân bằng. Lúc này, quá trình chuyển đổi hoàn tất, mở SW1, SW2 và đóng SW3 để loại bỏ điện tích dư và chuẩn bị cho chu kỳ lấy mẫu tiếp theo.
Trong quá trình chuyển đổi DAC, logic điều khiển tạo mã đầu ra ADC và truy cập dữ liệu thiết bị thông qua giao diện nối tiếp.
Bản tóm tắt
Để đo chính xác mô-men xoắn và tốc độ của động cơ BLDC, trước tiên cần có điện trở shunt chính xác,{0}}chi phí thấp. Như đã đề cập ở trên, điện trở này có thể được triển khai một cách hiệu quả về mặt chi phí-bằng cách sử dụng dây in trên bo mạch PC.
Bằng cách thêm thiết bị này vào sự kết hợp của bộ khuếch đại cảm biến dòng điện AD8479-và ADC lấy mẫu-đồng bộ AD7380 SAR-ADC, các nhà thiết kế có thể tạo ra một mặt trước đo lường hệ thống điều khiển tốc độ và mô-men xoắn-có độ chính xác cao, mạnh mẽ-cho các ứng dụng điều khiển động cơ trong môi trường khắc nghiệt.