


Bài viết này đề cập đến những thách thức chung mà các nhà thiết kế trong lĩnh vực tự động hóa công nghiệp gặp phải khi phát triển giao diện phát hiện vị trí cho điều khiển động cơ-cụ thể là phát hiện vị trí trong các ứng dụng yêu cầu tốc độ cao hơn và kích thước nhỏ hơn. Việc sử dụng thông tin thu được từ bộ mã hóa để đo chính xác vị trí động cơ là rất quan trọng để vận hành thành công thiết bị tự động hóa và máy móc. Bộ chuyển đổi tương tự-sang{6}}kỹ thuật số (ADC) nhanh, có độ phân giải cao,-kênh kép là những thành phần thiết yếu của những hệ thống như vậy.
Giới thiệu
Thông tin chính xác về vòng quay của động cơ như vị trí, tốc độ và hướng là điều cần thiết để tạo ra các ổ đĩa và bộ điều khiển chính xác cho các ứng dụng mới nổi, chẳng hạn như máy lắp ráp gắn các bộ phận vi mô lên các khu vực PCB có không gian hạn chế. Gần đây, điều khiển động cơ đã bắt đầu được thu nhỏ, cho phép ứng dụng robot phẫu thuật mới trong ngành chăm sóc sức khỏe và các ứng dụng máy bay không người lái mới trong hàng không vũ trụ và quốc phòng. Bộ điều khiển động cơ nhỏ hơn cũng đang thúc đẩy các ứng dụng mới trong lắp ráp công nghiệp và thương mại. Đối với các nhà thiết kế, thách thức nằm ở việc đáp ứng các yêu cầu-có độ chính xác cao của cảm biến phản hồi vị trí trong các ứng dụng-tốc độ cao, đồng thời tích hợp tất cả các thành phần trong không gian PCB hạn chế để lắp đặt bên trong các gói thu nhỏ, chẳng hạn như cánh tay robot.
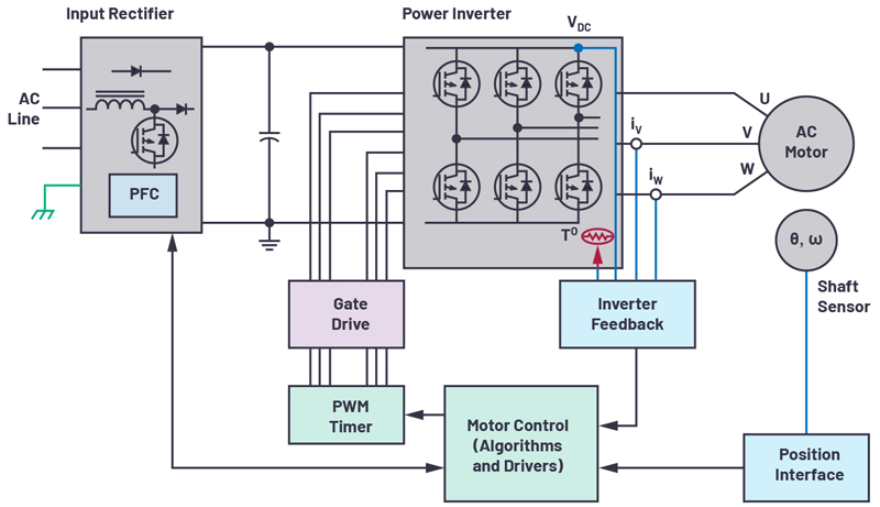 Hình 1. Hệ thống phản hồi điều khiển động cơ vòng lặp-đóng
Điều khiển động cơ
Vòng điều khiển động cơ (như trong Hình 1) chủ yếu bao gồm động cơ, bộ điều khiển và giao diện phản hồi vị trí. Động cơ làm quay trục, điều khiển cánh tay robot di chuyển tương ứng. Bộ điều khiển động cơ quản lý khi nào động cơ tác dụng lực, khi nó dừng hoặc khi nó tiếp tục quay. Giao diện vị trí trong vòng lặp cung cấp cho bộ điều khiển thông tin về tốc độ và vị trí. Đối với các máy lắp ráp xử lý PCB gắn trên bề mặt thu nhỏ, dữ liệu này rất quan trọng để vận hành đúng cách. Các ứng dụng này đều yêu cầu đo vị trí chính xác của vật thể quay.
Cảm biến vị trí phải có độ phân giải cực cao để phát hiện chính xác vị trí của trục động cơ, chọn các-bộ phận vi mô tương ứng và đặt chúng vào đúng vị trí trên bảng. Ngoài ra, tốc độ động cơ cao hơn đòi hỏi băng thông vòng lặp lớn hơn và độ trễ thấp hơn.
Hệ thống phản hồi vị trí
Trong các ứng dụng cấp thấp,{0}}có thể triển khai tính năng phát hiện vị trí bằng cách sử dụng bộ cảm biến và bộ so sánh gia tăng. Tuy nhiên, các ứng dụng cao cấp-yêu cầu chuỗi tín hiệu phức tạp hơn. Các hệ thống phản hồi này kết hợp các cảm biến vị trí, sau đó là điều hòa tín hiệu-đầu cuối tương tự, ADC và trình điều khiển ADC. Dữ liệu đi qua các thành phần này trước khi vào miền kỹ thuật số. Cảm biến vị trí chính xác nhất là bộ mã hóa quang học. Bộ mã hóa quang học bao gồm nguồn sáng LED, đĩa được đánh dấu gắn vào trục động cơ và bộ tách sóng quang. Đĩa có các vùng được che mờ và trong suốt để chặn hoặc cho phép ánh sáng đi qua. Bộ tách sóng quang phát hiện các tín hiệu ánh sáng này, chuyển đổi các xung ánh sáng bật/tắt thành tín hiệu điện tử.
Khi đĩa quay, bộ tách sóng quang (được đồng bộ hóa với mẫu của đĩa) tạo ra các tín hiệu sin và cos nhỏ (ở mức mV hoặc µV). Cấu hình này là điển hình cho bộ mã hóa quang học vị trí tuyệt đối. Các tín hiệu này đi vào các mạch điều hòa tín hiệu tương tự (thường bao gồm các bộ khuếch đại rời rạc hoặc PGA tương tự để thu được tín hiệu có phạm vi đỉnh-đến-đỉnh lên đến 1 V), thường để khớp dải điện áp đầu vào ADC với dải động tối đa. Sau đó, mỗi tín hiệu sin và cos được khuếch đại sẽ được bộ khuếch đại truyền động của bộ ADC lấy mẫu đồng bộ thu lại.
Mỗi kênh của ADC phải hỗ trợ lấy mẫu đồng bộ để thu được các điểm dữ liệu sin và cos đồng thời, vì các điểm kết hợp này cung cấp thông tin vị trí trục. Kết quả chuyển đổi ADC được gửi đến ASIC hoặc vi điều khiển. Bộ điều khiển động cơ thăm dò vị trí bộ mã hóa trong mỗi chu kỳPWM và sử dụng dữ liệu này để điều khiển động cơ theo các lệnh nhận được. Trước đây, để tích hợp vào không gian bo mạch hạn chế, các nhà thiết kế hệ thống đã phải hy sinh tốc độ ADC hoặc số lượng kênh.
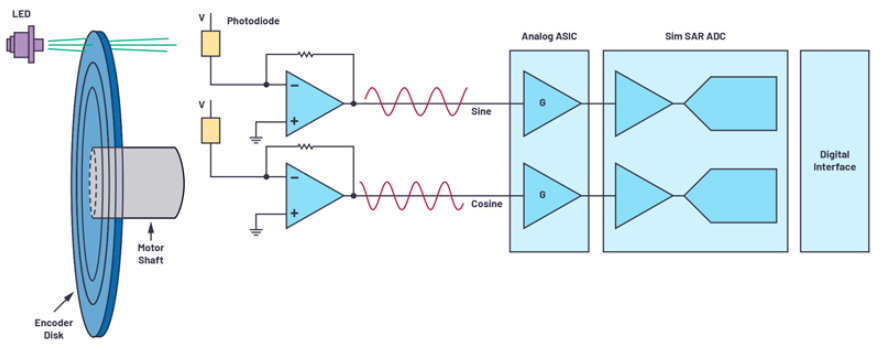 Hình 2. Hệ thống phản hồi vị trí
Tối ưu hóa phản hồi vị trí
Khi công nghệ tiếp tục phát triển, các ứng dụng điều khiển động cơ yêu cầu phát hiện vị trí có độ chính xác cao-không ngừng đổi mới. Độ phân giải của bộ mã hóa quang học có thể được xác định bằng số lượng khe được in lito tinh xảo trên đĩa, thường dao động từ hàng trăm đến hàng nghìn. Bằng cách cung cấp các tín hiệu sin và cosin này vào các ADC-tốc độ cao,-hiệu suất cao, bạn có thể tạo các bộ mã hóa có độ phân giải cao hơn mà không cần thay đổi hệ thống đối với đĩa mã hóa. Ví dụ: việc lấy mẫu tín hiệu sin và cosin của bộ mã hóa ở tốc độ thấp hơn chỉ thu được một số giá trị tín hiệu giới hạn, như minh họa trong Hình 3; điều này hạn chế độ chính xác của điện dung vị trí. Trong Hình 3, việc lấy mẫu ở tốc độ cao hơn bằng ADC cho phép thu được các giá trị tín hiệu chi tiết hơn, cho phép xác định vị trí chính xác hơn. Tốc độ lấy mẫu tốc độ cao của ADC hỗ trợ lấy mẫu quá mức, cải thiện hơn nữa hiệu suất nhiễu và loại bỏ một số yêu cầu xử lý hậu kỳ kỹ thuật số. Đồng thời, tốc độ dữ liệu đầu ra của ADC có thể giảm xuống, nghĩa là nó hỗ trợ các tín hiệu tần số nối tiếp chậm hơn, do đó đơn giản hóa giao diện kỹ thuật số. Hệ thống phản hồi vị trí động cơ được gắn trên cụm động cơ, trong một số ứng dụng có thể cực kỳ nhỏ gọn. Do đó, kích thước rất quan trọng để lắp mô-đun bộ mã hóa vào diện tích PCB hạn chế hiện có. Việc tích hợp nhiều thành phần kênh trong một gói thu nhỏ duy nhất giúp tiết kiệm không gian đáng kể.
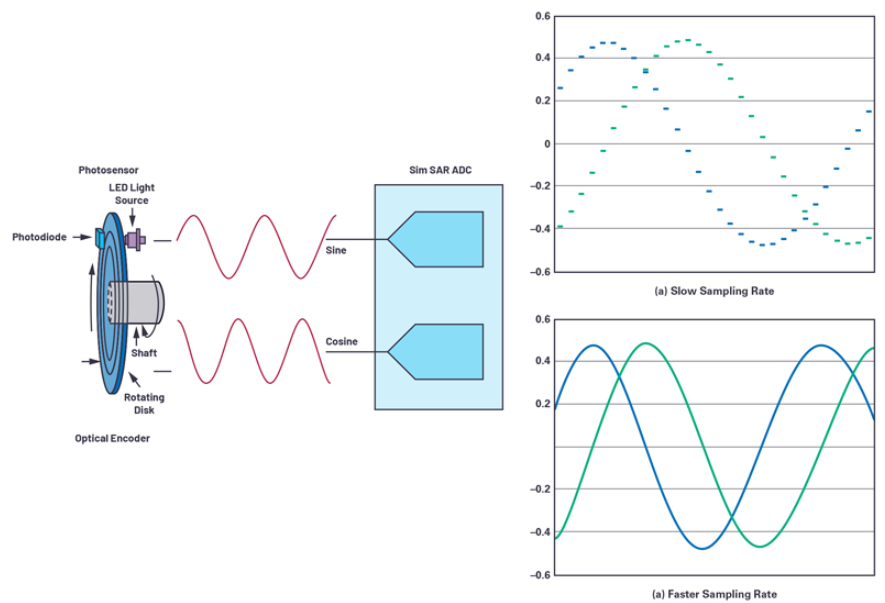 Hình 3. Tốc độ lấy mẫu
Ví dụ thiết kế về phản hồi vị trí bộ mã hóa quang học
Hình 4 minh họa một ví dụ về giải pháp tối ưu hóa phù hợp cho hệ thống phản hồi vị trí bộ mã hóa quang học. Mạch này dễ dàng giao tiếp với các bộ mã hóa quang học loại{2}}tuyệt đối, sau đó dễ dàng thu các tín hiệu sin và cosin vi phân từ bộ mã hóa. Bộ khuếch đại đầu cuối ADA4940-2{6}}là một bộ khuếch đại-kênh kép, độ ồn- thấp, vi sai hoàn toàn dùng để điều khiển AD7380. Cái sau là kênh đôi, 16-bit, vi sai hoàn toàn, lấy mẫu đồng bộ 4 MSPS SAR ADC được đặt trong gói LFCSP 3 mm × 3 mm nhỏ gọn. Nguồn điện áp tham chiếu 2,5 V trên chip-cho phép triển khai mạch này với số lượng thành phần tối thiểu. VCC và VDRIVE của ADC, cùng với đường ray cung cấp của trình điều khiển bộ khuếch đại, có thể được cấp nguồn bằng bộ điều chỉnh LDO như LT3023 và LT3032. Khi các thiết kế tham chiếu này được kết nối với nhau (ví dụ: sử dụng bộ mã hóa quang 1024-khe tạo ra 1024 chu kỳ sin và cos trên mỗi vòng quay đĩa mã hóa), AD7380 16 bit sẽ lấy mẫu mỗi khe mã hóa trên 216 mã, tăng độ phân giải tổng thể của bộ mã hóa lên 26 bit. Tốc độ thông lượng 4 MSPS đảm bảo thu thập thông tin chi tiết về chu trình sin và cos cùng với dữ liệu vị trí bộ mã hóa mới nhất. Thông lượng cao này cho phép thực hiện lấy mẫu quá mức trên chip, giảm độ trễ thời gian khi ASIC kỹ thuật số hoặc bộ vi điều khiển cung cấp phản hồi vị trí bộ mã hóa chính xác cho động cơ. Một lợi ích khác của việc lấy mẫu quá mức trên chip của AD7380 là khả năng bổ sung thêm 2 bit độ phân giải, có thể kết hợp với tính năng nâng cao độ phân giải trên chip. Việc cải tiến độ phân giải này giúp cải thiện hơn nữa độ chính xác, đạt tới 28 bit. Application Note AN-2003 cung cấp thông tin chi tiết về khả năng tăng cường độ phân giải và lấy mẫu quá mức của AD7380.
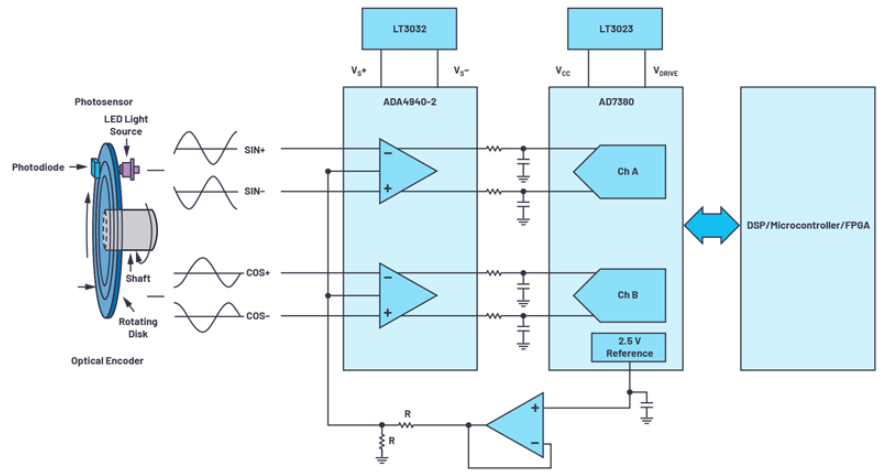 Hình 4. Thiết kế hệ thống phản hồi được tối ưu hóa
Phần kết luận
Hệ thống điều khiển động cơ đòi hỏi độ chính xác cao hơn, tốc độ nhanh hơn và khả năng thu nhỏ lớn hơn. Bộ mã hóa quang học đóng vai trò là thiết bị phát hiện vị trí động cơ. Vì vậy, chuỗi tín hiệu bộ mã hóa quang học phải mang lại độ chính xác cao khi đo vị trí động cơ. ADC-tốc độ cao, thông lượng{4}}cao nắm bắt thông tin một cách chính xác và truyền dữ liệu vị trí động cơ đến bộ điều khiển. Tốc độ, mật độ và hiệu suất của AD7380 đáp ứng các yêu cầu của ngành đồng thời mang lại độ chính xác cao hơn trong hệ thống phản hồi vị trí và tối ưu hóa việc triển khai hệ thống.
Tác giả
Jonathan Colao