


Robot công nghiệp được sử dụng rộng rãi trong sản xuất công nghiệp, sản xuất ô tô, thiết bị điện, thực phẩm, v.v., có thể thay thế công việc thao tác loại máy- lặp đi lặp lại, dựa vào sức mạnh và khả năng điều khiển của chính nó để đạt được nhiều chức năng khác nhau của máy. Nó có thể chịu được lệnh của con người nhưng cũng tuân theo-hoạt động của chương trình được lập trình sẵn. Hôm nay chúng ta nói về các thành phần chính cơ bản của robot công nghiệp.
1. Thân chính
Phần thân chính của máy móc là cơ sở và thực hiện cơ cấu, bao gồm cánh tay, cánh tay, cổ tay và bàn tay, là thành phần của hệ thống cơ khí có nhiều bậc tự do. Một số robot có cơ chế đi bộ khác. Robot công nghiệp có 6 bậc tự do trở lên. Cổ tay thường có từ 1 đến 3 bậc tự do chuyển động.
2. Hệ thống truyền động
Hệ thống truyền động của robot công nghiệp được chia thành ba loại: thủy lực, khí nén và điện theo nguồn điện. Theo nhu cầu cũng có thể được kết hợp bởi ba ví dụ và hệ thống truyền động composite. Hoặc thông qua dây đai đồng bộ, hệ thống bánh xe, bánh răng và cơ cấu truyền động cơ khí khác để dẫn động gián tiếp. Hệ thống truyền động có bộ nguồn và cơ cấu truyền động, dùng để thực hiện các hoạt động tương ứng, ba loại hệ thống truyền động cơ bản này có những đặc điểm riêng, hiện nay phổ biến nhất là hệ thống truyền động điện. Do quán tính thấp, động cơ servo AC và DC mô-men xoắn lớn và bộ truyền động servo hỗ trợ của chúng (bộ biến tần chuyển mạch, bộ điều biến độ rộng xung DC) được chấp nhận chung. Loại hệ thống này không yêu cầu chuyển đổi năng lượng, dễ sử dụng, điều khiển nhạy. Hầu hết động cơ cần được lắp đặt phía sau cơ cấu truyền động tinh tế: bộ giảm tốc. Các răng của bộ chuyển đổi tốc độ sử dụng bánh răng, số vòng quay ngược-của động cơ sẽ được giảm tốc đến số vòng quay-bộ đếm mong muốn và để có được thiết bị mô-men xoắn lớn hơn, từ đó giảm tốc độ, thêm mô-men xoắn, khi tải lớn, mô tơ servo để tăng công suất không-hiệu quả về mặt chi phí, có thể ở tốc độ phù hợp trong phạm vi của bộ giảm tốc để cải thiện mô-men xoắn đầu ra. Động cơ servo khi hoạt động ở tần số{11}}thấp dễ bị nóng và rung tần số{12}}thấp, thời gian dài và công việc lặp đi lặp lại không có lợi cho việc đảm bảo độ chính xác, khả năng vận hành đáng tin cậy. Sự tồn tại của động cơ bánh răng mịn cho phép động cơ servo hoạt động ở tốc độ thích hợp, tăng cường độ cứng của thân máy đồng thời tạo ra mô-men xoắn lớn hơn. Ngày nay có hai loại hộp số phổ biến: hộp số điều hòa và hộp số RV.
3. Hệ thống điều khiển
Hệ thống điều khiển robot là bộ não của robot và là yếu tố chính quyết định công dụng, chức năng của robot. Hệ thống điều khiển tuân theo chương trình đầu vào trên hệ thống truyền động và thực hiện cơ chế phục hồi tín hiệu lệnh, điều khiển. Nhiệm vụ chính của công nghệ điều khiển robot công nghiệp là kiểm soát phạm vi hoạt động, tư thế và quỹ đạo của robot công nghiệp trong không gian làm việc, thời gian hành động, v.v. Nó được đặc trưng bởi lập trình đơn giản, thao tác menu phần mềm, giao diện tương tác máy tính-thân thiện với con người, lời nhắc thao tác trực tuyến và tính dễ sử dụng. Hệ thống điều khiển là trung tâm của robot, các công ty nước ngoài liên quan đến thí nghiệm của chúng tôi đều đóng cửa. Trong những năm gần đây, với sự phát triển của công nghệ vi điện tử, chức năng của bộ xử lý vi mô ngày càng cao hơn, trong khi giá thành ngày càng rẻ hơn, hiện nay trên thị trường đã xuất hiện 1-2 đô la Mỹ cho bộ xử lý vi mô 32 bit.
Bộ vi xử lý-hiệu quả về chi phí dành cho bộ điều khiển rô-bốt mang lại cơ hội phát triển mới, nhờ đó có thể phát triển bộ điều khiển rô-bốt-chi phí thấp, chức năng{2}}cao. Để hệ thống có đủ khả năng tính toán và lưu trữ, bộ điều khiển robot hiện chấp nhận các dòng ARM, dòng DSP, dòng POWERPC, dòng Intel và thành phần chip khác mạnh hơn. Do chức năng và-chip có mục đích chung hiện tại không thể đáp ứng đầy đủ các yêu cầu của một số hệ thống robot về giá cả, chức năng, tích hợp và giao diện, điều này đã tạo ra hệ thống robot theo yêu cầu về kỹ năng SoC (Systemon Chip), bộ xử lý cụ thể và giao diện bắt buộc được tích hợp với nhau, có thể đơn giản hóa việc thiết kế các mạch ngoại vi của hệ thống, giảm kích thước của hệ thống và tiết kiệm năng lượng chi phí-thấp. Ví dụ: Actel tích hợp lõi xử lý NEOS hoặc ARM7 vào các sản phẩm FPGA của mình để tạo thành một hệ thống SoC hoàn chỉnh. Về bộ điều khiển robot, hoạt động nghiên cứu của họ chủ yếu tập trung ở Hoa Kỳ và Nhật Bản, đồng thời có những sản phẩm hoàn thiện đã hoàn thiện, chẳng hạn như công ty DELTATAU của Hoa Kỳ, Công ty Pengli của Nhật Bản. Bộ điều khiển chuyển động của họ dựa trên công nghệ DSP làm cốt lõi, sử dụng cấu trúc mở dựa trên PC.
4. Hệ thống cảm biến
Nó là sự kết hợp của mô-đun cảm biến bên trong và mô-đun cảm biến bên ngoài để thu được thông tin có ý nghĩa về trạng thái môi trường bên trong và bên ngoài. Cảm biến bên trong: Các cảm biến dùng để phát hiện trạng thái của chính robot (ví dụ: góc giữa các cánh tay), chủ yếu là các cảm biến phát hiện vị trí và góc. Cụ thể có: cảm biến vị trí, cảm biến vị trí, cảm biến góc, v.v. Cảm biến bên ngoài: Các cảm biến được sử dụng để phát hiện môi trường đặt robot (ví dụ: phát hiện vật thể, khoảng cách với vật thể) và trạng thái (ví dụ: phát hiện xem vật thể được cầm có bị trượt hay không). Cụ thể là cảm biến khoảng cách, cảm biến tầm nhìn, cảm biến lực, v.v. Việc sử dụng hệ thống cảm biến thông minh giúp cải thiện khả năng di chuyển của robot, tính thực tế và tiêu chuẩn trí thông minh, hệ thống nhận thức của con người đối với thông tin thế giới bên ngoài là sự khéo léo của robot, tuy nhiên, đối với một số thông tin được cấp phép, cảm biến có hiệu quả hơn hệ thống của con người.
5. Tác động-cuối
Cơ quan tác động cuối-là một bộ phận được gắn vào khớp cuối cùng của robot. Nó thường được sử dụng để nắm bắt các đối tượng, kết nối với các cơ chế khác và thực hiện nhiệm vụ mong muốn. Các nhà sản xuất rô-bốt thường không thiết kế hoặc bán-bộ phận tác động cuối cùng, trong hầu hết các trường hợp, họ chỉ cung cấp một dụng cụ kẹp đơn giản. Thông thường,-bộ tác động cuối được gắn trên mặt bích của 6 trục của rô-bốt để hoàn thành các nhiệm vụ trong môi trường nhất định, chẳng hạn như hàn, sơn, dán và việc tải và dỡ các bộ phận chỉ là một số nhiệm vụ mà rô-bốt cần hoàn thành.
Tổng quan về động cơ servo
Ổ đĩa servo, còn được gọi là "bộ điều khiển servo" và "bộ khuếch đại servo", là bộ điều khiển dùng để điều khiển động cơ servo, tương tự như vai trò của bộ biến tần trong động cơ AC thông thường và là một phần của hệ thống servo. Nói chung, mô tơ servo được điều khiển theo ba cách: vị trí, tốc độ và mô-men xoắn để thực hiện việc định vị-độ chính xác cao của hệ thống truyền động.
I. Phân loại động cơ servo
Được chia thành hai loại động cơ servo DC và AC, động cơ servo AC được chia thành động cơ servo không đồng bộ và động cơ servo đồng bộ, hệ thống AC hiện nay đang dần thay thế hệ thống DC. So với hệ thống DC, động cơ AC servo có ưu điểm là độ tin cậy cao, tản nhiệt tốt, quán tính nhỏ và có thể làm việc dưới áp suất cao. Do không có chổi than và bánh lái nên hệ thống servo AC cũng trở thành hệ thống servo không chổi than và các động cơ được sử dụng trong đó là động cơ không đồng bộ kiểu lồng-và động cơ đồng bộ nam châm vĩnh cửu có cấu trúc không chổi than. (1) Động cơ servo DC được chia thành động cơ chổi than và động cơ không chổi than ① Động cơ chổi than giá thành thấp, cấu trúc đơn giản, mô men khởi động, dải tốc độ rộng, dễ điều khiển, bảo trì nhưng bảo trì thuận tiện (thay chổi than), nhiễu điện từ, sử dụng các yêu cầu về môi trường, thường được sử dụng cho các dịp công nghiệp và dân dụng thông thường nhạy cảm về chi phí; ② động cơ không chổi than kích thước nhỏ và trọng lượng nhẹ, phản ứng lớn với sức mạnh của tốc độ, tốc độ quán tính cao nhỏ, mô-men xoắn và ổn định Xoay trơn tru, điều khiển phức tạp, thay đổi pha điện tử thông minh, linh hoạt, có thể thay đổi pha sóng vuông hoặc sóng hình sin, động cơ-không cần bảo trì, tiết kiệm năng lượng, bức xạ điện từ nhỏ, tăng nhiệt độ thấp và tuổi thọ cao, phù hợp với nhiều môi trường khác nhau.
II. Đặc điểm của các loại động cơ servo
1) Ưu điểm và nhược điểm của động cơ servo DC Ưu điểm: điều khiển tốc độ chính xác, đặc tính tốc độ-mô-men xoắn rất cứng, nguyên lý điều khiển đơn giản, dễ sử dụng, không tốn kém. Nhược điểm: chuyển mạch chổi than, giới hạn tốc độ, lực cản bổ sung, tạo ra các hạt mài mòn (không phù hợp với môi trường-không có bụi và dễ nổ) 2) Ưu điểm và nhược điểm của động cơ servo AC Ưu điểm: đặc tính điều khiển tốc độ tốt, điều khiển trơn tru trong toàn bộ vùng tốc độ, hầu như không dao động, hiệu suất cao trên 90%, sinh nhiệt thấp, điều khiển tốc độ cao, điều khiển vị trí có độ chính xác cao (tùy thuộc vào về độ chính xác của bộ mã hóa), trong vùng vận hành định mức, có thể đạt được mô-men xoắn không đổi, quán tính thấp, độ ồn thấp, không mài mòn chổi than,-không cần bảo trì (thích hợp với môi trường-không có bụi và dễ nổ).
Nhược điểm:điều khiển phức tạp hơn, các tham số truyền động cần phải được điều chỉnh-các tham số PID tại chỗ để xác định nhu cầu có thêm đường kết nối. Hiện nay các bộ truyền động servo chủ đạo đang sử dụng bộ xử lý tín hiệu số (DSP) làm lõi điều khiển, có thể đạt được các thuật toán điều khiển phức tạp hơn, kỹ thuật số, nối mạng và thông minh. Các thiết bị nguồn thường được sử dụng mô-đun nguồn thông minh (IPM) làm thiết kế cốt lõi của mạch điều khiển, mạch điều khiển tích hợp bên trong IPM, đồng thời với quá-điện áp, quá-dòng, quá nhiệt, dưới-điện áp và các mạch bảo vệ và phát hiện lỗi khác, trong mạch chính cũng được thêm vào mạch khởi động-mềm để giảm quá trình khởi động-đối với tác động của ổ đĩa. Trước tiên, bộ truyền động điện phải thông qua mạch chỉnh lưu cầu ba-toàn bộ{10}}pha để chỉnh lưu nguồn ba-pha hoặc nguồn điện lưới đầu vào để có được nguồn DC tương ứng. Sau khi nguồn điện ba pha hoặc nguồn điện tiện ích được chỉnh lưu, sau đó thông qua tần số biến tần điện áp hình sin ba pha ba{14}PWM để điều khiển động cơ servo AC đồng bộ nam châm vĩnh cửu ba pha{15}}. Toàn bộ quá trình của bộ truyền động điện có thể nói đơn giản là quá trình AC{17}}DC-AC. Mạch cấu trúc liên kết chính của bộ chỉnh lưu (AC-DC) là mạch chỉnh lưu không điều khiển cầu ba-toàn bộ{22}}cầu.
III. Sơ đồ nối dây hệ thống servo
1. Hệ thống dây dẫn động
Ổ đĩa servo chủ yếu có nguồn điện vòng điều khiển, nguồn điện vòng điều khiển chính, nguồn điện đầu ra servo, đầu vào bộ điều khiển CN1, giao diện bộ mã hóa CN2, kết nối CN3. Nguồn điện vòng điều khiển là nguồn điện xoay chiều một pha-, nguồn điện đầu vào có thể là một pha{4}}, ba{5}}pha nhưng phải là 220v, nghĩa là khi có đầu vào ba-pha, nguồn điện ba-pha của chúng ta phải đi qua máy biến áp để có thể kết nối đối với ổ đĩa của quyền lực thấp hơn. Kết nối truyền động trực tiếp một pha, một pha phải được kết nối với các đầu cuối R, S. Đầu ra động cơ servo U, V, W nhớ không bao giờ kết nối với nguồn điện mạch chính, có thể làm cháy biến tần. Cổng CN1 chủ yếu được sử dụng để kết nối bộ điều khiển máy tính chủ, cung cấp đầu vào, đầu ra, đầu ra ba pha ABZ{15}}bộ mã hóa, đầu ra analog của nhiều loại tín hiệu giám sát.
2. nối dây mã hóa
Từ hình trên, chúng ta có thể thấy chín thiết bị đầu cuối mà chúng ta chỉ sử dụng năm thiết bị đầu cuối, một dây được bảo vệ, hai dây cấp nguồn, hai tín hiệu liên lạc nối tiếp (+-), gần giống như hệ thống dây mã hóa thông thường của chúng ta.
3. Cổng giao tiếp
Ổ đĩa được kết nối với PLC máy tính, HMI và máy tính phía trên khác thông qua cổng CN3 và giao tiếp MODBUS được sử dụng để điều khiển ổ đĩa và có thể sử dụng RS232 và RS485 để liên lạc.
IV. Thị trường ổ đĩa servo
Yêu cầu về robot đối với động cơ truyền động chung rất nghiêm ngặt, động cơ AC servo được sử dụng rộng rãi trong robot công nghiệp. Hiện tại, thị trường cao cấp{1}}trong nước chủ yếu do các doanh nghiệp nổi tiếng nước ngoài chiếm giữ, chủ yếu đến từ Nhật Bản, Châu Âu và Hoa Kỳ, và còn nhiều dư địa để thay thế trong nước trong tương lai. Hiện tại, các thương hiệu nước ngoài chiếm gần 80% thị phần AC servo của Trung Quốc, chủ yếu đến từ Nhật Bản, Châu Âu và Hoa Kỳ. Trong số đó, các sản phẩm của Nhật Bản chiếm khoảng 50% thị phần do các thương hiệu nổi tiếng bao gồm Panasonic, Mitsubishi Electric, Yaskawa, Sanyo, Fuji, v.v. dẫn đầu và các sản phẩm của Nhật Bản có đặc điểm là công nghệ và mức hiệu suất phù hợp hơn với nhu cầu của người dùng Trung Quốc, với mức chi phí-hiệu quả và độ tin cậy cao để có được nguồn khách hàng ổn định và bền vững trong các OEM vừa và nhỏ- thị trường nói riêng có sự độc quyền về lợi thế. Bộ giảm tốc chính xác Gần đây đã đọc một câu chuyện tin tức: ngành công nghiệp robot phá vỡ vấn đề "cổ", cảm giác khá sâu sắc. Với sự gia tăng chi phí lao động, robot công nghiệp thay thế con người đã trở thành xu hướng. Robot công nghiệp là nền tảng của sản xuất thông minh, nhưng các thành phần cốt lõi đang hạn chế sự phát triển của ngành công nghiệp robot của Trung Quốc, theo các cuộc khảo sát có liên quan cho thấy robot trong nước hiện nay đang giảm bớt sự phụ thuộc thông thường vào nhập khẩu. Ngành công nghiệp robot ở Trung Quốc muốn trở thành một ngành khí hậu, phải quyết tâm giải quyết vấn đề về các thành phần cốt lõi.
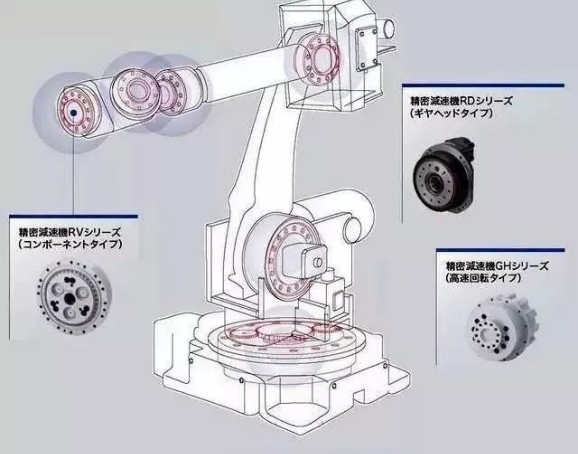
Sau đây là phần giới thiệu về các thành phần chính xác cốt lõi của rô-bốt công nghiệp: bộ giảm tốc, so với-bộ giảm tốc có mục đích chung, bộ giảm tốc cho rô-bốt yêu cầu xích truyền động ngắn, kích thước nhỏ, công suất cao, trọng lượng nhẹ và dễ điều khiển, v.v. Ngành giảm tốc phải kể đến hai ông lớn trong ngành là Nabtesco (Teijin, còn gọi là Nabtesco) và Hamonica Drive (Hamonica), thường được biết đến trong ngành (bộ giảm tốc RV và bộ giảm sóng hài). Họ gần như đã độc chiếm thế giới hộp số robot. Hai loại hộp số này đều có độ chính xác gia công ở cấp độ micron-micron, chỉ loại này ở giai đoạn sản xuất hàng loạt có độ tin cậy cao là rất khó, chưa kể hàng nghìn vòng quay vận hành tốc độ-cao mà còn có tuổi thọ cao. Hiện nay trên thị trường có rất nhiều ứng dụng trong robot công nghiệp về bộ giảm tốc, có hai loại chính: bộ giảm tốc RV và bộ giảm tốc điều hòa.
Bộ giảm tốc RV:tương tác vi sai ít hơn, nhưng so với bộ giảm tốc điều hòa, bộ giảm tốc RV thường được sử dụng với bánh xe xích lô, bộ giảm tốc RV bao gồm một bánh xe xích lô và giá đỡ hành tinh. So với bộ giảm tốc điều hòa, điểm mấu chốt của bộ giảm tốc RV là quy trình gia công và quy trình lắp ráp. Bộ giảm tốc RV có độ bền mỏi, độ cứng và tuổi thọ cao hơn, không giống như bộ truyền động điều hòa khi thời gian sử dụng tăng lên, độ chính xác của chuyển động sẽ giảm đáng kể, nhược điểm là trọng lượng nặng và kích thước bên ngoài lớn hơn. Bộ giảm tốc RV được sử dụng trong mô-men xoắn của ba khớp thắt lưng và khuỷu tay của chân robot, robot công nghiệp có tải, một, hai, ba Trục được sử dụng bộ giảm tốc RV. Nó được sử dụng phổ biến hơn trong truyền dẫn sóng hài trong robot có độ bền mỏi, độ cứng và tuổi thọ cao hơn nhiều, đồng thời độ chính xác vi phân ổn định, không giống như truyền sóng hài vì việc sử dụng độ chính xác chuyển động theo thời gian sẽ giảm đáng kể, vì vậy nhiều quốc gia trên thế giới sử dụng nhiều bộ giảm tốc RV hơn, vì vậy nhiều quốc gia trên thế giới sử dụng nhiều bộ giảm tốc RV hơn, do đó, bộ giảm tốc RV trong bộ truyền động robot tiên tiến dần thay thế xu hướng phát triển bộ giảm tốc điều hòa.
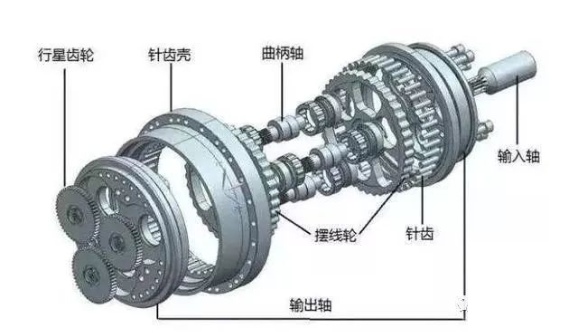 Chế độ xem nổ RV Giảm tốc
Bộ giảm sóng hài: cũng ít sử dụng chia lưới vi sai, sóng hài trong một loại bánh răng then chốt rất linh hoạt, cần biến dạng tốc độ cao lặp đi lặp lại nên dễ vỡ hơn, khả năng chịu lực và tuổi thọ bị hạn chế. Bộ giảm sóng hài là một loại thiết bị truyền sóng hài, thiết bị truyền sóng hài bao gồm bàn đạp ga điều hòa và bộ giảm tốc sóng hài. Bộ giảm sóng hài chủ yếu bao gồm: bánh xe cứng, bánh xe linh hoạt và biến dạng xuyên tâm của ba bộ phận tạo sóng. Đó là việc sử dụng các bánh răng linh hoạt để tạo ra sóng biến dạng đàn hồi có kiểm soát, gây ra bởi sự lệch tương đối giữa các răng của bánh xe cứng và bánh xe linh hoạt để truyền công suất và chuyển động. Loại truyền động này có sự khác biệt cơ bản với truyền động bánh răng thông thường và đặc biệt về lý thuyết chia lưới, tính toán tập hợp và thiết kế kết cấu. Bộ giảm tốc điều hòa có ưu điểm là độ chính xác cao, khả năng chịu tải cao, v.v. So với bộ giảm tốc thông thường, khối lượng và trọng lượng của nó giảm ít nhất 1/3 do sử dụng ít vật liệu hơn 50%, do đó, bộ giảm tốc điều hòa chủ yếu được sử dụng cho robot nhỏ, có đặc điểm là khối lượng nhỏ, trọng lượng nhẹ, khả năng chịu tải cao, độ chính xác chuyển động cao và tỷ số truyền một cấp lớn. Thường được sử dụng cho các robot công nghiệp có tải trọng nhỏ hoặc robot lớn có nhiều trục ở cuối.
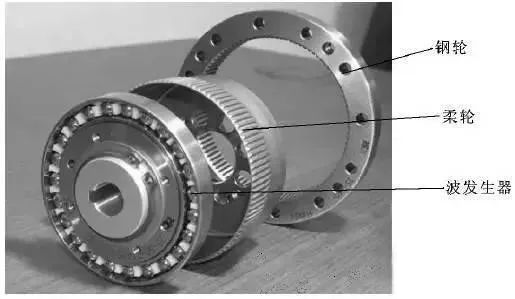 Chế độ xem nổ hài hòa
Nabtesco của Nhật Bản từ đầu những năm 1980 đã đề xuất thiết kế kiểu RV-cho nghiên cứu hộp số RV năm 1986 để đạt được bước đột phá đáng kể, mất 6-7 năm; và là người đầu tiên đưa ra kết quả trong nước Nantong Zhenkang và Hengfengtai đã dành thời gian trong 6-8 năm. Phải chăng doanh nghiệp địa phương của Trung Quốc có rất ít cơ hội! Vui mừng là doanh nghiệp Trung Quốc bố trí được vài năm, cuối cùng cũng đạt được một số bước đột phá. Trong nước chủ yếu cung cấp bởi Nantong Zhenkang, máy công cụ Qinchuan, tinh chất Vũ Hán, Chiết Giang Hengfengtai và Chiết Giang Shuanghuan. Sản lượng Nantong Zhenkang được cho là đã vượt quá 10.000 chiếc, dây chuyền sản xuất máy công cụ Qinchuan đã được mở, sản lượng đang dần tăng lên. Máy công cụ Qinchuan là dự án thay thế nhập khẩu quốc gia, máy công cụ Qinchuan 90.000 bộ dự án chuyển đổi công nghệ giảm tốc chung robot công nghiệp, dây chuyền sản xuất giảm tốc chung robot công nghiệp hai khoản đầu tư kết hợp là 314 triệu nhân dân tệ. Hệ thống điều khiển Hệ thống điều khiển robot là bộ não của robot, là bộ phận chính quyết định chức năng, chức năng của robot. Hệ thống điều khiển tuân theo chương trình đầu vào trên hệ thống truyền động và thực hiện cơ chế khôi phục tín hiệu lệnh, điều khiển. Bài viết dưới đây chủ yếu giới thiệu về hệ thống điều khiển robot.

1, hệ thống điều khiển của robot "điều khiển" là mục đích của đối tượng được điều khiển sẽ phù hợp với cách thức mong muốn để tạo ra hành vi. Điều kiện cơ bản của việc “điều khiển” là phải hiểu rõ đặc điểm của đối tượng bị điều khiển. "Chất" là sự điều khiển mô-men xoắn đầu ra của bộ truyền động.
2, nguyên lý làm việc cơ bản của robot Nguyên tắc làm việc là tái tạo lại quá trình giảng dạy trình diễn; giảng dạy trình diễn, còn được gọi là giảng dạy trình diễn có hướng dẫn, cả robot hướng dẫn nhân tạo, từng bước theo nhu cầu thực tế để vận hành quy trình hành động một lần, robot trong quy trình hướng dẫn sẽ tự động ghi nhớ giảng dạy trình diễn về tư thế của từng hành động, vị trí, thông số quy trình, thông số chuyển động, v.v. và tự động tạo ra một quá trình thực hiện chương trình liên tục. Sau khi hoàn thành việc dạy, bạn chỉ cần ra lệnh khởi động cho robot, robot sẽ tự động thực hiện theo các hành động được dạy để hoàn thành mọi quy trình;
3, việc phân loại điều khiển robot 1) theo sự hiện diện hay vắng mặt của phản hồi được chia thành: điều khiển vòng lặp-mở, điều khiển vòng lặp-đóng, điều kiện điều khiển chính xác vòng lặp mở-: biết chính xác mô hình của đối tượng được điều khiển và mô hình này không thay đổi trong quá trình điều khiển. (2) Theo mức độ điều khiển mong muốn được chia thành: điều khiển lực, điều khiển vị trí, điều khiển lai. Điều khiển vị trí được chia thành: điều khiển vị trí khớp-đơn (phản hồi vị trí, phản hồi vận tốc vị trí, phản hồi tăng tốc vị trí), điều khiển nhiều-khớp điều khiển vị trí đa{10}}điều khiển vị trí khớp được chia thành điều khiển chuyển động phân tách, điều khiển lực điều khiển tập trung được chia thành: điều khiển lực trực tiếp, điều khiển trở kháng, điều khiển kết hợp lực-vị trí (3) Điều khiển thông minh các phương pháp Điều khiển mờ, điều khiển thích ứng, điều khiển tối ưu, điều khiển mạng nơ-ron, điều khiển mạng nơ-ron mờ, Điều khiển chuyên gia 4. Cấu hình và cấu trúc phần cứng hệ thống điều khiển. Phần cứng điện. Kiến trúc phần mềm Vì quá trình điều khiển rô-bốt bao gồm một số lượng lớn các phép biến đổi tọa độ và phép nội suy cũng như điều khiển thời gian thực ở cấp độ thấp hơn. Do đó, hệ thống điều khiển robot trên thị trường hiện nay nằm trong cấu trúc của hầu hết cấu trúc phân cấp của hệ thống điều khiển máy tính vi{19}}, thường sử dụng hệ thống điều khiển servo máy tính hai cấp độ.
(1) Quy trình cụ thể:Sau khi máy tính điều khiển chính nhận được hướng dẫn vận hành do nhân viên nhập vào, trước tiên nó sẽ phân tích và giải thích các hướng dẫn để xác định các thông số chuyển động của tay. Sau đó, nó thực hiện các phép toán động học, động lực học và nội suy, cuối cùng rút ra các thông số chuyển động phối hợp của từng khớp của robot. Các thông số này được xuất ra giai đoạn điều khiển servo thông qua đường truyền thông dưới dạng tín hiệu nhất định cho hệ thống điều khiển servo của từng khớp. Bộ truyền động servo trên các khớp D/A chuyển đổi tín hiệu này và điều khiển các khớp để tạo ra chuyển động phối hợp. Các cảm biến truyền tín hiệu đầu ra chuyển động từ mỗi khớp trở lại máy tính ở giai đoạn điều khiển servo để tạo thành một điều khiển vòng-đóng cục bộ nhằm đạt được khả năng điều khiển chính xác chuyển động của rô-bốt trong không gian.
(2) Điều khiển chuyển động dựa trên PLC-Hai loại điều khiển:① việc sử dụng các cổng đầu ra PLC để sử dụng các lệnh xung để tạo xung điều khiển động cơ, đồng thời sử dụng I / O cho mục đích chung hoặc các bộ phận đếm để đạt được điều khiển vị trí vòng lặp-đóng của động cơ servo ② việc sử dụng mở rộng bên ngoài PLC của mô-đun điều khiển vị trí để đạt được điều khiển vị trí vòng lặp-đóng của động cơ, cách này chủ yếu là để gửi điều khiển xung tốc độ cao-, thuộc phương pháp điều khiển vị trí, điều khiển vị trí nói chung là điều khiển vị trí điểm-đến-điểm nhiều hơn. Đây là phương pháp điều khiển vị trí, chủ yếu là gửi điều khiển xung tốc độ cao- và phương pháp điều khiển vị trí là điều khiển vị trí điểm-đến-điểm.
Các thông số quan trọng của Robot
Các thông số kỹ thuật của robot phản ánh công việc mà robot có thể làm, hiệu suất hoạt động cao nhất… là việc thiết kế và ứng dụng của robot phải được xem xét. Các thông số kỹ thuật chính của robot là bậc tự do, độ phân giải, không gian làm việc, tốc độ làm việc, khối lượng công việc, v.v.

1. Bậc tự do là số trục tọa độ mà robot có để chuyển động độc lập. Bậc tự do của robot là số tham số chuyển động độc lập cần thiết để xác định vị trí và tư thế của tay robot trong không gian. Số bậc tự do của robot thường bằng số lượng khớp. Các robot thông thường thường có 5 đến 6 bậc tự do. Một số robot còn có trục bên ngoài.
2. Khớp (Joint) tức là sự chuyển động của phó, cho phép các bộ phận của cánh tay robot chuyển động tương đối giữa các cơ quan.
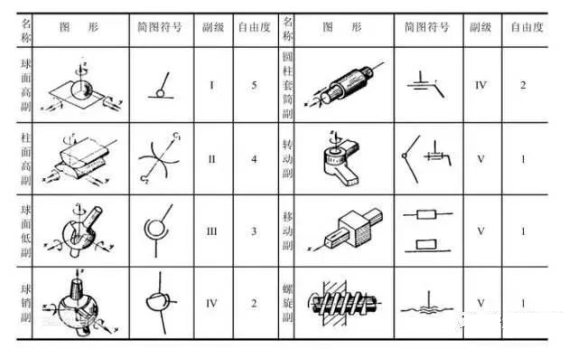
3. Phạm vi làm việc Tất cả phạm vi không gian có thể đạt được bằng cánh tay hoặc điểm gắn tay của robot công nghiệp. Hình dạng của nó phụ thuộc vào số bậc tự do của robot cũng như loại và cấu hình của các khớp chuyển động. Phạm vi làm việc của robot nói chung là: phương pháp đồ họa và phân tích của hai phương pháp biểu diễn.
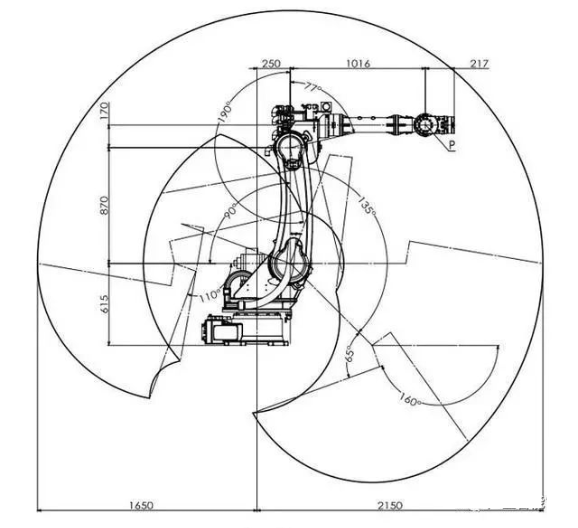
4. Tốc độ của robot trong quá trình làm việc với điều kiện tải trọng, quá trình chuyển động có tốc độ đồng đều, tâm của bề mặt cơ khí hoặc tâm của dụng cụ trong một đơn vị thời gian là quãng đường di chuyển hoặc góc quay.
5. Tải trọng công việc là tải trọng phía trước của cổ tay robot trong phạm vi làm việc có trọng lượng tối đa có thể chịu được ở mọi vị trí, thường được biểu thị bằng khối lượng, mômen, mô men quán tính. Ngoài ra, tốc độ chạy, kích thước gia tốc và các thông số khác, tải trọng công việc thường được sử dụng khi vận hành tốc độ cao-. Robot có thể lấy trọng lượng của phôi làm chỉ báo về khả năng chịu tải. Trọng lượng tải của robot xử lý phải được coi là tổng của bộ kẹp và phôi.
6. Độ phân giải
Nó đề cập đến khoảng cách di chuyển tối thiểu hoặc góc quay tối thiểu mà robot có thể nhận ra . 7, độ chính xác Độ lặp lại hoặc độ chính xác định vị lặp lại: đề cập đến sự khác biệt giữa việc robot liên tục tiếp cận một vị trí mục tiêu nhất định. Ví dụ: nếu bạn yêu cầu một trục đi bộ 100 mm thì lần đầu tiên anh ấy thực sự đi bộ 100,01 Lặp lại hành động tương tự anh ấy đã đi bộ 99,99 Sai số 0,02 là độ chính xác của việc định vị lặp lại. Nó là thước đo mức độ tập trung của một loạt các giá trị lỗi, tức là độ lặp lại. Độ chính xác của rô-bốt không chỉ phụ thuộc vào bộ giảm tốc và truyền động khớp mà còn phụ thuộc vào quá trình lắp ráp cơ khí, trong nhiều trường hợp không đúng chỗ, dẫn đến giảm độ chính xác định vị lặp đi lặp lại của rô-bốt.