


Hệ thống điều khiển là thành phần cốt lõi nhất của thiết bị kiểm tra môi trường, độ chính xác điều khiển của nó ảnh hưởng trực tiếp đến độ chính xác và độ tin cậy của thử nghiệm môi trường do thiết bị thực hiện. Hiện nay, việc áp dụng hệ thống điều khiển thiết bị kiểm tra môi trường chủ yếu được chia thành loại-chung và loại chuyên dụng. Một trong những-hệ thống điều khiển có mục đích chung đề cập đến sự kết hợp các phương pháp điều khiển giao diện máy- (HMI) và bộ điều khiển khả trình (PLC) truyền thống của con người, hoặc phần mềm cấu hình PC công nghiệp và sự kết hợp các phương pháp điều khiển PLC; bộ điều khiển chuyên dụng đề cập đến các đặc tính điều khiển của các thiết bị kiểm tra môi trường khác nhau được phát triển cho bộ điều khiển đặc biệt. Lĩnh vực điều khiển thiết bị môi trường đặc biệt trong nước so với nước ngoài tương đối trống, điều này cũng là do độ chính xác và độ ổn định của thiết bị kiểm tra môi trường trong nước nhìn chung kém hơn so với các lý do chính của thiết bị môi trường nước ngoài, do đó việc phát triển bộ điều khiển đặc biệt để phát triển thiết bị kiểm tra môi trường trong nước có ý nghĩa đáng kể.
1 . Nguyên tắc thiết kế
Trong bài báo này, hệ thống điều khiển thiết bị môi trường chủ yếu hướng đến các thiết bị kiểm tra môi trường cấp nhiệt độ, như buồng thử nghiệm nhiệt độ cao, buồng thử nghiệm nhiệt độ cao và thấp, buồng thử nghiệm sốc nhiệt và lạnh, hộp nhiệt độ và độ ẩm không đổi, hộp ẩm và nóng. Và thiết bị kiểm tra môi trường cấp nhiệt độ thường bao gồm hộp chính, hệ thống sưởi, hệ thống làm lạnh, hệ thống lưu thông gió, hệ thống điều khiển chính, như trong Hình 1.
Đối tượng điều khiển chính của toàn bộ thiết bị bao gồm: Máy nén lạnh, van tiết lưu điện tử và điều khiển van điện từ xả lạnh trong hệ thống lạnh; quạt ly tâm của hệ thống tuần hoàn gió; hệ thống sưởi ấm trong rơle trạng thái rắn và công tắc tơ AC.
Các thông số đo chính của toàn bộ thiết bị bao gồm: nhiệt độ và áp suất của khí thải máy nén trong hệ thống lạnh, nhiệt độ đầu ra của bình ngưng, nhiệt độ đầu vào và đầu ra của thiết bị bay hơi, dòng điện và điện áp hoạt động của máy nén; hệ thống lưu thông gió nhiệt độ quạt, dòng điện và điện áp hoạt động; hệ thống sưởi ấm trong điện áp hoạt động và dòng điện của lò sưởi; nhiệt độ và độ ẩm bên trong hộp, v.v.
Trong các thông số đo ở trên, một số thông số và quy trình điều khiển của thiết bị không có mối quan hệ trực tiếp, chẳng hạn như điện áp và dòng điện hoạt động của máy nén và quạt, tốc độ quạt và tốc độ gió. Tuy nhiên, với sự phát triển nhanh chóng của khoa học công nghệ hiện đại và công nghệ thông tin công nghiệp, trong ngành hàng không vũ trụ, hàng không, ứng dụng công nghiệp và các lĩnh vực thiết bị, hệ thống khác về độ tin cậy, an toàn và kinh tế yêu cầu ngày càng cao, khiến dự đoán lỗi và quản lý sức khỏe (Tiên lượng và Quản lý sức khỏe, PHM) dần trở thành một trong những hướng phát triển chủ đạo của thiết bị công nghiệp. Tuy nhiên, hệ thống PHM cần được xây dựng trên cơ sở giám sát toàn diện các điều kiện vận hành của thiết bị và việc sử dụng hệ thống điều khiển PLC có mục đích chung. Việc thu thập quá nhiều tham số đồng nghĩa với việc tăng số lượng mô-đun PLC, điều này không chỉ cải thiện chi phí sản xuất thiết bị mà còn khiến khối lượng hệ thống điều khiển thiết bị trở nên cồng kềnh. Để đạt được mục đích này, bài viết này đề xuất một hệ thống điều khiển dựa trên{4}}được nhúng, thông qua việc sử dụng các hệ thống được nhúng để phát triển mức độ tự do cao, chi phí thấp, nhắm mục tiêu, thời gian thực-, mức độ tích hợp chương trình cao, hiện thực hóa việc giám sát toàn bộ thông số vận hành của thiết bị; và dễ dàng hơn để đạt được các thuật toán phức tạp, cải thiện độ chính xác và độ ổn định điều khiển của thiết bị, chẳng hạn như thuật toán điều khiển PID mờ của thiết bị, lọc trung bình chống nhiễu xung, lọc trung bình giới hạn. Các thuật toán lọc kỹ thuật số như lọc trung bình chống nhiễu xung, phương pháp lọc trung bình giới hạn.
2. Thiết kế phần cứng hệ thống điều khiển
Hệ thống điều khiển bao gồm bộ điều khiển và môđun đo lường, điều khiển; mô-đun đo lường và điều khiển nào bao gồm mô-đun I/O và mô-đun đo lường, được thiết kế theo mô-đun, cấu hình của thiết bị cần thiết cho việc tăng hoặc giảm mô-đun; và bộ điều khiển chỉ dành cho các cấu hình khác nhau của thiết bị để thực hiện cài đặt hoặc điều chỉnh phần mềm phù hợp. Việc thu thập các thông số vận hành thiết bị không chỉ có chi phí-thấp; mà còn để cải thiện việc tích hợp hệ thống điều khiển, giảm kích thước của mô-đun điều khiển. Khung phần cứng hệ thống điều khiển như hình 2, bộ điều khiển lấy module đo lường sẽ được thu thập bởi các thông số của máy, theo các thiết lập điều khiển trên module I/O cho đầu ra điều khiển I/O và PID.
Bộ điều khiển và mô-đun I/O, mô-đun đo lường dựa trên giao tiếp giao thức Modbus 485. Vì bus Modbus được sử dụng rộng rãi trong nhiều lĩnh vực như thiết bị đo đạc, thiết bị điện áp cao và hạ thế thông minh, máy phát, bộ điều khiển khả trình, HMI, bộ biến tần, thiết bị thông minh hiện trường, v.v., nó làm cho bộ điều khiển và mô-đun I/O, mô-đun đo lường có khả năng mở rộng lớn và khả năng trở thành sản phẩm độc lập.
2.1 Thiết kế phần cứng bộ điều khiển
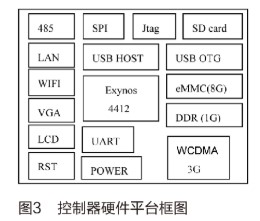
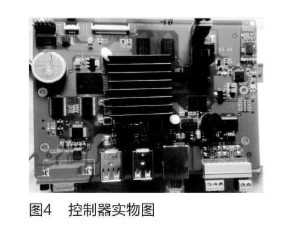
Bộ điều khiển nhúng dựa trên nền tảng phát triển phần cứng bộ vi xử lý lõi tứ ARM Cortex-A9{2}}, chịu trách nhiệm chính về hệ thống điều khiển trong hoạt động của giao diện con người-máy, các hoạt động logic, điều khiển I/O và PID. Bộ xử lý Exynos4412 được sử dụng trong nền tảng phần cứng có khả năng xử lý dữ liệu hiệu suất cao-và giao diện phần cứng hoàn chỉnh hơn, cung cấp nền tảng phần cứng tốt để xây dựng hệ thống nhúng Linux. Sơ đồ khối chức năng của nền tảng phát triển phần cứng bộ điều khiển được hiển thị trong Hình 3, với-WIFI trên bo mạch, mô-đun 3G, card mạng thích ứng 10M/100M, màn hình LCD cảm ứng 10,1 inch, USB HOST 4 kênh, v.v.
Nền tảng phần cứng hỗ trợ khởi động từ eMMC hoặc thẻ SD. eMMC được sử dụng để ghi hình ảnh hệ thống, vì vậy bộ điều khiển khởi động từ eMMC theo mặc định sau khi bật nguồn; trong khi chức năng khởi động thẻ SD có thể được sử dụng với USBOTG để thực hiện nâng cấp nhanh chóng phần mềm hệ thống và chương trình cơ sở. wifi, wcdma 3g, lan và các giao diện mạng khác được sử dụng để kết nối bộ điều khiển với internet trong các trường hợp khác nhau, có thể được sử dụng để điều khiển từ xa, cảnh báo hoặc báo động lỗi từ xa, điều khiển từ xa, cảnh báo hoặc báo động lỗi từ xa, điều khiển từ xa, cảnh báo hoặc báo động lỗi từ xa, cảnh báo hoặc báo động lỗi từ xa, cảnh báo hoặc báo động lỗi từ xa và điều khiển từ xa. WIFI, WCDMA 3G, LAN và các giao diện mạng khác được sử dụng để kết nối bộ điều khiển với Internet trong các trường hợp khác nhau, cung cấp hỗ trợ phần cứng để thực hiện điều khiển thiết bị từ xa, cảnh báo hoặc báo lỗi từ xa, xử lý sự cố từ xa chuyên nghiệp và các ứng dụng mới khác.
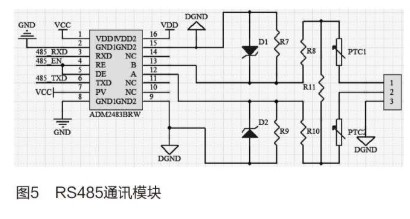
Để đảm bảo rằng bộ điều khiển có thể thực hiện giao tiếp đáng tin cậy theo thời gian thực tốc độ cao-với bảng đo lường và bảng điều khiển, hai thiết kế mạch giao tiếp RS485 của bộ điều khiển dựa trên ADM2483. ADM2483 là thiết bị thu phát RS485 cách ly giao tiếp tích hợp, tốc độ giao tiếp cao nhất lên tới 500kbps, nhằm đảm bảo tốc độ giao tiếp và khả năng chống nhiễu với mục đích tránh sử dụng thiết kế cách ly bộ ghép quang-cần chiếm diện tích bố trí PCB lớn hơn. Khu vực bố trí. Và ADM2483 được sử dụng để hạn chế thiết kế tốc độ xoay, kiểm soát giảm tốc độ xoay áp suất ở mức thích hợp, có thể làm giảm việc kết nối đầu cuối và đầu nối không phù hợp do BER tạo ra. Mạch giao diện của mô-đun giao tiếp áp dụng thiết kế giới hạn dòng điện và điện áp, như trong Hình 5, bộ điều chỉnh điện áp D1, D2 và cầu chì tự phục hồi PTC1 và PTC2 với mạch giao diện để tạo thành lớp bảo vệ hiệu quả nhằm cải thiện độ tin cậy về điện của mô-đun giao tiếp 485.
2.2 Thiết kế phần cứng module đo lường và điều khiển
Sơ đồ khối phần cứng của mô-đun đo lường và điều khiển được hiển thị trong Hình 6, với LPC1758 làm lõi, chịu trách nhiệm thu thập dữ liệu vận hành thiết bị, giải mã địa chỉ I/O và điều khiển I/O; nhiệt độ, dòng điện, điện áp, độ ẩm, áp suất và các thông số khác có liên quan của thiết bị thông qua mạch thu thập, sau đó bằng bộ lọc kỹ thuật số LPC1758, được lưu trữ trong FLASH; bộ điều khiển có thể giao tiếp với LPC1758 thông qua RS485, đọc các tham số cần thiết cho các hoạt động logic và sau đó ra lệnh điều khiển I/O để thực thi LPC1758 sau khi vận hành; Các mạch I/O bao gồm đầu ra bóng bán dẫn, đầu ra rơle và sau đó là lệnh điều khiển I/O để thực thi LPC1758. Bộ điều khiển có thể giao tiếp với LPC1758 thông qua RS485, đọc các tham số cần thiết cho hoạt động logic, sau đó gửi các lệnh điều khiển I/O đến LPC1758 để thực thi sau khi vận hành. Mạch I/O bao gồm đầu ra bóng bán dẫn, đầu ra rơle và đầu ra cho các ứng dụng đặc biệt, chẳng hạn như I/O điều khiển van mở rộng điện tử, I/O điều khiển bộ biến tần, v.v.
Mạch lấy mẫu bộ lọc sử dụng ADC MAX11210 24 bit-kênh đơn của Maxim, tích hợp bộ khuếch đại đệm đầu vào tương tự và tham chiếu, đồng thời cung cấp bốn cổng GPIO có thể được sử dụng để điều khiển bộ chuyển mạch tương tự 16 kênh bên ngoài, giúp MAX11210 thu thập tín hiệu tương tự 16 kênh một cách hiệu quả và giảm gánh nặng cho tài nguyên I/O của LPC1758. Sơ đồ khối mạch lấy mẫu được thể hiện trên Hình 7. Sơ đồ khối mạch lấy mẫu được thể hiện trong Hình 7.
Cuối cùng, để đảm bảo tính chính xác và độ tin cậy của mạch I/O, thiết kế phát hiện trạng thái I/O được thêm vào mạch phần cứng. Đối với điểm đầu ra, mạch phát hiện trạng thái I/O tạo ra tín hiệu chuỗi đầu ra tương ứng từ trạng thái đầu ra và khi lệnh thay đổi trạng thái đầu ra của bộ điều khiển được gửi đến LPC1758 và được thực thi, trạng thái của điểm đầu ra sẽ thay đổi và LPC1758 so sánh tín hiệu chuỗi đầu ra đã thay đổi với lệnh đầu ra do bộ điều khiển đưa ra để đảm bảo độ chính xác của đầu ra; trong khi đó, đối với điểm đầu vào, nó tạo ra trạng thái đầu vào khi thay đổi, LPC1758 so sánh trạng thái đầu vào thực tế với tín hiệu chuỗi đầu vào để xác định xem mạch đầu vào có bị lỗi hay không.
3. Thiết kế phần mềm hệ thống điều khiển
Để đáp ứng giao diện đa phần cứng của bộ điều khiển, phát triển ứng dụng nhiều chương trình phần mềm, vận hành nhiều tệp, tùy chỉnh hệ thống và các yêu cầu khác, hệ điều hành nhúng Linux, chương trình ứng dụng chính có chương trình giao diện máy con người, chương trình xử lý dữ liệu, chương trình PLC mềm, như trong Hình 7. Trong số đó, chương trình HMI được tạo bởi phần mềm đồ họa chạy trong môi trường Windows thông qua sự kết hợp của các yếu tố đồ họa, điều khiển và lệnh macro, có thể được nhập vào bộ điều khiển qua USB để thực hiện cập nhật HMI. Chương trình xử lý dữ liệu chủ yếu chịu trách nhiệm về hồ sơ điều khiển công nghiệp thiết bị, vận hành PID, giám sát trạng thái thiết bị và các chức năng khác. Chương trình PLC mềm được phát triển bởi phần mềm Infoteam OpenPCS của Đức, hỗ trợ 6 ngôn ngữ IEC là ST, IL, SFC, FBD, LD và CFC, chịu trách nhiệm vận hành logic I/O.
Vì mô-đun đo lường và điều khiển không cần quá nhiều ứng dụng và giao diện đồ họa nên uC/OS{0}}II, nhỏ hơn nhiều so với tổ chức hệ điều hành nhúng Linux, đã được chọn. hệ thống này-giàu tính năng, bao gồm các chức năng như lập lịch tác vụ, quản lý tác vụ, quản lý thời gian, quản lý bộ nhớ cũng như giao tiếp và đồng bộ hóa giữa các tác vụ [6]. Các ứng dụng chính là chương trình thu thập dữ liệu, chương trình phát hiện I/O và chương trình điều khiển I/O. Toàn bộ luồng điều khiển I/O được hiển thị trong Hình 9. Nếu có cảnh báo lỗi mạch I/O, người dùng có thể chọn tắt nguồn và khởi động lại thiết bị hoặc yêu cầu hỗ trợ kỹ thuật.
4 Kết luận
Hệ thống điều khiển thiết bị kiểm tra môi trường nhúng được thiết kế trong bài báo này, bộ điều khiển và mô-đun đo lường và điều khiển của nó có ưu điểm là chi phí thấp, tích hợp cao, độ chính xác cao, khả năng mở rộng, v.v., có thể cải thiện ở một mức độ nhất định các đặc tính của thiết bị kiểm tra môi trường như quy mô lô nhỏ và nhiều loại tác động bất lợi đến thiết kế và sản xuất. Và bằng cách tận dụng tối đa lợi thế của việc sản xuất thiết bị kiểm tra môi trường của công ty chúng tôi, chúng tôi có thể liên tục cải thiện độ tin cậy của thiết kế hệ thống điều khiển thông qua thử nghiệm môi trường. Hệ thống điều khiển hiện được sử dụng trong loạt thiết bị môi trường được tiêu chuẩn hóa của chúng tôi, độ chính xác và độ ổn định của điều khiển đã đạt đến trình độ tiên tiến trong nước và cấu hình phần cứng rất phong phú, có khả năng mở rộng tốt.