


Xe buýt có thể (Bộ điều khiển) Bus, IE Bộ điều khiển Bus Mạng, đã được sử dụng rộng rãi trong kiểm soát công nghiệp, thiết bị điện tử y tế, thiết bị gia dụng và các trường cảm biến. Hiện tại, văn học trong và ngoài nước cho phân tích giao thức xe buýt CAN của bài viết chủ yếu dành cho cấu trúc khung giao thức CAN theo hoặc bit các đặc điểm thời gian của phân tích, chẳng hạn như tài liệu hiếm khi từ quan điểm giao tiếp về phân tích giao thức xe buýt CAN , hiếm khi từ quan điểm của các ứng dụng kỹ thuật, cơ chế giao tiếp xe buýt CAN để phân tích chuyên sâu của bài viết.
1. Các đặc điểm ứng dụng và thành phần cấu trúc có thể
Giao thức Bus CAN có hai tiêu chuẩn quốc tế, ISO11898 và ISO11519, trong đó, IS011898 là tiêu chuẩn giao tiếp tốc độ cao với tốc độ liên lạc từ 125kbps đến 1Mbps, là xe buýt khép kín với chiều dài tối đa 40M/1Mbps. ISO11519 định nghĩa một tiêu chuẩn giao tiếp tốc độ thấp với tốc độ liên lạc từ 10 đến 125kbps, đây là tiêu chuẩn giao tiếp tốc độ thấp với chiều dài tối đa là 40m/1Mbps. ISO11519 xác định tốc độ liên lạc từ 10 đến 125kbps có thể liên lạc tốc độ thấp, thuộc về bus vòng lặp mở, chiều dài tối đa 1km / 40kbps. Do các đặc tính điện của các hạn chế, nghĩa là phân phối xe buýt của điện dung và phân phối điện trở trên dạng sóng bus, số lượng nút tối đa trên xe buýt CAN là 110. Đối với kỹ sư ứng dụng, chỉ có tốc độ baud và các tham số bit của phía bộ thu phát cần được cấu hình chính xác để đạt được sự đồng bộ hóa dữ liệu của các nút bộ thu phát. Thông qua phần cứng bộ điều khiển CAN trên bộ lọc đánh dấu thông báo có thể được thực hiện các điểm đến điểm, điểm đến đa điểm và phát sóng toàn cầu và các cách khác để truyền và nhận dữ liệu. Đồng thời, do cấu trúc khung ngắn của các điện tín CAN và mỗi khung có chứa một phần kiểm tra CRC, đảm bảo tỷ lệ lỗi dữ liệu rất thấp.
Lớp ứng dụng CAN, hệ điều hành (được triển khai như một chương trình nền trong các ứng dụng không có hệ điều hành) và trình điều khiển trong việc triển khai hệ thống cùng nhau nhận ra các chức năng lớp ứng dụng trong mô hình tham chiếu ISO. Trong số đó, lớp ứng dụng CAN xác định nhóm ID, gửi tải dữ liệu, nhận xử lý dữ liệu và giám sát bảo mật bus lớp ứng dụng; Chương trình hệ điều hành/nền được sử dụng để lên lịch trình điều khiển CAN để xử lý dữ liệu sau khi có thể gián đoạn đến; Trình điều khiển bao gồm khởi tạo (cài đặt trạng thái làm việc của bộ điều khiển, cài đặt tốc độ baud, cấu hình bộ lọc chấp nhận), trình điều khiển bộ thu phát và chương trình xử lý bất thường.
Đối với lớp trung bình truyền, nó cần được xác định theo nhiễu nhiễu môi trường, chiều dài xe buýt, v.v. Trong trường hợp nhiễu nhiễu mạnh phải được sử dụng dây che chắn; Do sự phân bố điện dung gây ra bởi biến dạng dạng sóng bus và phân phối điện trở gây ra bởi sự suy giảm của mức xe buýt, chiều dài của xe buýt cần tính đến sự phân bố các đặc tính kháng và điện dung của môi trường truyền được sử dụng; Đồng thời, nếu việc sử dụng xe buýt tốc độ cao cũng cần thử nghiệm để xác định giá trị của điện trở phù hợp của xe buýt.
Để thực hiện bộ điều khiển CAN, bạn có thể chọn bộ điều khiển CAN được tích hợp trong chip chính của hệ thống, chẳng hạn như chuỗi vi điều khiển LPC2000 của NXP hoặc bạn cũng có thể sử dụng các thành phần riêng biệt của bộ điều khiển CAN, chẳng hạn như SJA1000 để thực hiện các bộ thu phát CAN , bạn có thể chọn CTM1050, TJA1050, v.v. Nếu nhiễu nhiễu xung quanh lớn, bạn cần xem xét phân phối phương tiện truyền tải Đặc điểm điện trở và phân phối; Đồng thời, nếu bạn sử dụng xe buýt tốc độ cao cũng cần xác định điện trở phù hợp của xe buýt thông qua thử nghiệm. Nếu nhiễu nhiễu môi trường lớn, cần thêm một chip cách ly giữa bộ điều khiển và bộ thu phát hoặc sử dụng chức năng cách ly tích hợp của bộ thu phát CAN. Điều đáng nói là chip vi điều khiển LPC11C24 mới của NXP không chỉ tích hợp bộ điều khiển CAN mà còn tích hợp chức năng Transcever, cung cấp hỗ trợ tốt cho việc phát triển nhanh các hệ thống xe buýt CAN. Ngoài ra, theo ứng dụng thực tế của chiều dài của xe buýt và số lượng nút trên xe buýt, cũng cần phải xem xét thời gian trễ của việc truyền và tiếp nhận của chip của thu phát.
Đối với lớp trình điều khiển CAN và lớp ứng dụng, trình điều khiển bao gồm có thể khởi tạo (bao gồm bật phần cứng, cài đặt tốc độ baud, cài đặt chế độ vận hành bộ điều khiển và cấu hình bảng ID bộ lọc chấp nhận), nhận/truyền trình điều khiển và cung cấp các chức năng giao diện cho lớp trên, trong đó Cần phải giải thích rằng cấu hình bảng ID bộ lọc chấp nhận cần phải dựa trên nhóm ID hệ thống theo lớp ứng dụng; Lớp ứng dụng CAN thực hiện gói dữ liệu dựa trên mối quan hệ gửi/nhận dữ liệu giữa các nút trên xe buýt. Lớp ứng dụng có thể theo mối quan hệ gửi và nhận dữ liệu giữa các nút trên bus để nhóm ID gói, gửi các gói dữ liệu, nhận xử lý dữ liệu và giám sát bảo mật bus lớp ứng dụng. Ngoài ra, các giao thức lớp trên có thể được sử dụng thường được sử dụng bao gồm tán, devicenet và ican.
2. Phân tích cơ chế đồng bộ hóa xe buýt có thể
Trong quá trình giao tiếp, một trong những vấn đề quan trọng nhất cần được giải quyết là làm thế nào để đạt được sự đồng bộ hóa dữ liệu tại người gửi và đầu thu kết thúc, tức là đầu thu có thể nhận chính xác và phân tích dữ liệu được gửi bởi giao thức xe buýt có thể là một loại giao thức giao tiếp nối tiếp không đồng bộ, thuộc về giao tiếp băng cơ sở và sự đồng bộ hóa của nó được nhận ra từ Giao thức điều khiển liên kết dữ liệu cấp cao (HDLC). Cụ thể, sự đồng bộ hóa giao thức Bus CAN đạt được thông qua 3 khía cạnh như được mô tả dưới đây.
2.1 Cài đặt tham số
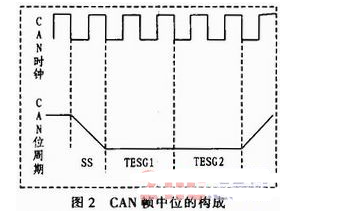
Cả hai cạnh của giao tiếp thông qua phần mềm đặt cùng tốc độ baud, cùng một độ dài phân đoạn điều chỉnh pha, chiều rộng bước đồng bộ hóa giống nhau, thông qua ba phần tử trên, xác định độ dài của thời gian bit trong quá trình truyền của bus CAN là cũng như vị trí của điểm lấy mẫu, cấu trúc bit như trong Hình 2, đồng hồ có thể trong hình được xác định trong giao thức của thời gian TQ, thu được thông qua sự phân chia tần số của đồng hồ bên ngoài hoặc đồng hồ ngoại vi của CPU. Tín hiệu đồng hồ cơ bản của bộ điều khiển CAN thu được bằng cách chia tần số của đồng hồ bên ngoài hoặc đồng hồ ngoại vi CPU. Phân đoạn SS tương ứng với đoạn bắt đầu và cạnh nhảy trên bus sẽ xảy ra trong giai đoạn này, TESG1 tương ứng với đoạn truyền và phân đoạn điều chỉnh pha 1 và TESG2 tương ứng với phân đoạn điều chỉnh pha 2 và cho độ cao- cao Xe buýt tốc độ, các mẫu điều khiển và phân biệt xe buýt giữa TESG1 và TESG2.
2.2 Cấu trúc khung cố định
Giao thức có thể xác định rõ ràng cấu trúc khung cố định để tạo điều kiện cho bộ điều khiển CAN và bộ thu phát để giám sát trạng thái bus, trong thông số kỹ thuật giao thức CAN2. 0 miền trọng tài, khung tiêu chuẩn sử dụng định danh bit 11-, trong khi khung mở rộng có định danh bit 29- Khung, cấu trúc khung mở rộng.
2.3.3 đồng bộ hóa và đồng bộ hóa cứng
2.3.1 Đồng bộ hóa cứng
Cái gọi là đồng bộ hóa cứng có nghĩa là trong giai đoạn nhàn rỗi xe buýt (nghĩa là mức độ xe buýt được biểu thị dưới dạng bit lặn liên tục), một khi bộ điều khiển phát hiện bước nhảy từ mức độ lặn đến mức thống trị, điều đó có nghĩa là tại thời điểm này là một trạm trên xe buýt để bắt đầu gửi dữ liệu, sau đó buộc bộ đếm trạng thái bit của bộ điều khiển có thể đồng bộ hóa với phân đoạn SS được hiển thị trong Hình 2, đồng thời, đồng hồ bit bắt đầu kể lại Từ thời điểm này trở đi (thời gian bit có thể được đặt bởi lớp phần mềm trên). Đồng bộ hóa cứng được sử dụng để bắt đầu xác định khung.
2.3.2 Sự đồng bộ hóa
Trong giao thức Bus Bus, việc đồng bộ hóa được triển khai dựa trên cơ chế điền bit. Tương tự như giao thức HDLC, trong cấu trúc khung của CAN, một khi năm bit liên tiếp của cùng một phân cực được phát hiện từ đầu khung cho đến bit trình tự CRC, bộ điều khiển có thể tự động chèn một chút phân cực đối diện. Đồng bộ hóa lại là trong quá trình truyền dữ liệu, bộ điều khiển CAN điều chỉnh đoạn điều chỉnh pha 1 và Phân đoạn điều chỉnh pha 2 bằng cách phát hiện sự khác biệt giữa cạnh nhảy trên bus và thời gian bit bên trong của nút và kích thước điều chỉnh được lập trình bởi sự đồng bộ hóa Độ rộng nhảy, và kích thước điều chỉnh được đặt trong TQ. Quy tắc điều chỉnh cụ thể là, trong quá trình truyền, cạnh nhảy trên xe buýt được phát hiện bởi bộ điều khiển CAN được điều chỉnh bởi bộ điều khiển CAN nếu nằm trong khoảng thời gian bit SS bên trong của nút, sau đó không cần điều chỉnh; Nếu cạnh bỏ qua nằm trong phân đoạn TESG1, điều đó có nghĩa là có độ trễ trong thời gian bit trên bus so với thời gian bit của nút, thì bộ điều khiển có thể kéo dài khoảng thời gian bit Tesg1 của nút và nếu Giá trị của thời gian trễ (giá trị của t 0) lớn hơn chiều rộng bỏ qua đồng bộ hóa, thời gian mở rộng là giá trị chiều rộng bỏ qua đồng bộ hóa, nếu không thì bộ điều khiển có thể của bộ điều khiển của bộ điều khiển của Nút mở rộng sự khác biệt giữa nó và thời gian bit của xe buýt; Nếu cạnh nhảy nằm trong phân đoạn TESG2, chỉ ra rằng thời gian bit trên bus được ghi đè so với thời gian bit của nút, thì bộ điều khiển có thể giảm khoảng thời gian bit Tesg2 của nút, các quy tắc điều chỉnh cụ thể tương tự như những người thuộc phân đoạn Tesg1.
3. Phân tích cơ chế địa chỉ xe buýt có thể
Không giống như Ethernet công nghiệp, rs485 và các xe buýt khác, xe buýt CAN gửi và nhận dữ liệu thông qua ID gói thay vì địa chỉ nút, tức là các nút trên xe buýt CAN không có địa chỉ cố định, thay vào đó, mỗi nút cần được cấu hình qua phần mềm có bảng ID (trong bộ lọc chấp nhận của nút) và nếu số ID của gói dữ liệu trên bus tồn tại trong bảng ID của nút Việc chấp nhận đơn vị bộ lọc chấp nhận của nút đó và sẽ được gửi đến đơn vị xử lý phần mềm trên và được xử lý phù hợp, nếu không, gói bị loại bỏ. Ví dụ: nếu nút A trên xe buýt muốn gửi gói đến Node B, thì số ID của gói phải được đặt trong bảng ID của nút B. Tương tự, nếu nút A muốn phát một gói lên xe buýt, Số ID của gói phải được đặt trong bảng ID của tất cả các nút khác trên xe buýt. Như đã đề cập trước đó, bảng ID được cấu hình thông qua phần mềm, nhưng chức năng lọc chấp nhận được thực hiện thông qua bộ lọc chấp nhận, một đơn vị phần cứng trong bộ điều khiển CAN, do đó độ trễ gây ra bởi sự chấp nhận là nhỏ về tốc độ. Ngoài ra, lợi thế của việc sử dụng cơ chế địa chỉ này là hệ thống sử dụng xe buýt này rất linh hoạt, tức là các nút mới được thêm hoặc xóa không ảnh hưởng đến giao tiếp giữa các nút ban đầu của hệ thống.
Sau đây sẽ lấy bộ điều khiển CAN được tích hợp với chip LPC2478 của NXP làm ví dụ để chỉ định phương thức cấu hình địa chỉ của hệ thống bus CAN. Như được hiển thị trong Hình 3, lần đầu tiên được phân loại theo các gói dữ liệu được truyền trên xe buýt, nghĩa là ID gói và lập kế hoạch nút tương ứng, ví dụ, trong hệ thống của chúng tôi, chủ yếu có các loại gói sau: gói truy vấn, các gói truy vấn, Các gói lệnh điều khiển (bao gồm các gói hành động và tham số), các gói báo động và các gói tham số phản hồi, tương ứng với các đặc điểm nút của các gói truy vấn và các gói lệnh điều khiển chủ yếu là trạm chính được gửi đến từng đơn vị nô lệ, trong khi Các gói dữ liệu báo động và các gói dữ liệu tham số phản hồi chủ yếu được gửi từ mỗi đơn vị nút của nô lệ đến nút đơn vị chính. Sau đó, đơn vị bộ lọc chấp nhận của mỗi nút được cấu hình theo phân loại ID và phương thức cấu hình cụ thể như sau: Thứ nhất, định cấu hình các chế độ làm việc của bộ lọc chấp nhận tương ứng theo các đặc điểm của nút: Chế độ TẮT (không nhận được thông báo bus) , chế độ bỏ qua (nhận tất cả các tin nhắn trên xe buýt) và chế độ làm việc bình thường (lọc phần cứng). Nếu cấu hình cho chế độ hoạt động bình thường, thì bạn cần định cấu hình bảng bộ lọc chấp nhận tương ứng (bảng ID), nghĩa là, nút cần nhận số ID gói của bộ điều khiển nút để điền vào khu vực bảng ID tương ứng, Và điều này hoàn thành công việc phân bổ địa chỉ nút xe buýt CAN. Nói chung, bảng ID được chia thành bốn khu vực sau: khu vực định danh khung tiêu chuẩn rõ ràng, khu vực định danh định dạng nhóm khung tiêu chuẩn, khu vực định danh định dạng khung mở rộng rõ ràng và khu vực định danh định dạng nhóm khung mở rộng. Trong số đó, định dạng rõ ràng là một định danh ID độc lập duy nhất, trong khi khu vực định dạng nhóm có số nhận dạng ID được đánh số liên tiếp.
4. Phân tích cơ chế trọng tài xe buýt có thể
Trọng tài xe buýt, đề cập đến khi xe buýt có nhiều hơn một nút cùng lúc để gửi các phương thức xử lý giao thức xe buýt dữ liệu. Bus có thể sử dụng một cơ chế trọng tài không phá hủy, nghĩa là, nếu có nhiều hơn một nút trên xe buýt cùng lúc để gửi dữ liệu, với các chiến thắng trọng tài nút ưu tiên cao, bạn có thể tiếp tục gửi dữ liệu và thất bại trọng tài khác Nút sẽ thoát khỏi trạng thái gửi và biến thành một nút nhận, với các cơ chế trọng tài xe buýt khác (như CSMA của LAN). . , và nó chủ yếu được thực hiện bằng hai tính năng sau của Bus: 1) dòng và đặc điểm của xe buýt CAN, tức là khi có nhiều hơn một nút trên xe buýt gửi các cấp độ thống trị và vô hình cùng một lúc, cấp độ xe buýt là mức độ thống trị. 2) Dòng và đặc tính của xe buýt CAN, tức là, khi có nhiều hơn một nút trên xe buýt gửi các cấp độ thống trị và vô hình cùng một lúc, cấp độ xe buýt cho thấy mức độ chiếm ưu thế. 2) Bộ điều khiển có thể theo dõi trạng thái cấp độ xe buýt ngay cả khi gửi dữ liệu, tức là khi trong trọng tài, khi bộ điều khiển gửi mức vô hình nhưng phát hiện bus là mức khả kiến, trọng tài nút không thành công và chuyển sang nút nhận.
5. Phân tích độ mạnh của xe buýt có thể
Sự mạnh mẽ của xe buýt CAN được thực hiện thông qua việc phát hiện và giám sát thời gian thực của bảo mật nút và gói xe buýt, Bus có thể ức chế mạnh các tín hiệu nhiễu bên ngoài thông qua việc sử dụng tín hiệu vi sai. Đặc biệt thảo luận dưới đây.
5.1 Giám sát thời gian thực của dạng sóng xe buýt
Bộ điều khiển có thể không chỉ giám sát các gói dữ liệu được gửi bởi các nút khác trên xe buýt mọi lúc sau khi bật nguồn, mà còn theo dõi dữ liệu được gửi bởi quá trình gửi các gói dữ liệu trong thời gian thực, một khi phát hiện lỗi tại chỗ, Lỗi đệm, lỗi CRC, lỗi định dạng hoặc lỗi phản hồi, nút sẽ dựa trên trạng thái của lỗi trong đó (Lỗi được kích hoạt hoặc trạng thái nhận dạng lỗi) để gửi cờ lỗi tương ứng. Trên thực tế, tôi tin rằng chỉ có trang web kích hoạt lỗi mới gửi logo lỗi kích hoạt (nghĩa là, 6 bit chiếm ưu thế liên tiếp theo sau là 8 bit lặn của ký tự logo lỗi) sẽ có tác động đến bus và các nút trên xe buýt, trong khi Nút trong trạng thái nhận dạng lỗi gửi logo nhận dạng lỗi không thực sự có bất kỳ ảnh hưởng nào trên xe buýt (6 mức độ lặn được gửi với trạng thái nhàn rỗi của xe buýt là như nhau).
5.2 Giám sát trạng thái nút thời gian thực để xác định đặc quyền nút
Các nút thay đổi trạng thái của chúng (kích hoạt lỗi, được công nhận lỗi hoặc trạng thái tắt bus) trong thời gian thực theo các gói được gửi trên xe buýt. Các nút trong trạng thái được kích hoạt lỗi tham gia vào giao tiếp xe buýt bình thường và các đơn vị được công nhận lỗi tham gia vào giao tiếp xe buýt, nhưng cần gửi 8 bit tiềm ẩn bổ sung trước khi chúng bắt đầu gửi tiếp theo. Đối với các gói được gửi trên xe buýt, như trong Bảng 1, chuỗi CRC bit 15-} tạo chuỗi CRC của gói theo cùng một thuật toán với nút gửi khi nhận được dữ liệu và so sánh nó với chuỗi CRC nhận được, nếu nó khác thì điều đó có nghĩa là có một Lỗi và nút nhận sẽ không phản hồi với nút nhận sẽ không trả lời gói và nút gửi sẽ phát hiện lỗi phản hồi và gửi lại gói. Tóm lại, CAN Bus đã đạt được bảo mật dữ liệu cao và độ ổn định của xe buýt thông qua lớp liên kết dữ liệu và lớp vật lý.
6. Kết luận
Dựa trên đặc tả giao thức ISO11898, bài báo phân tích chi tiết nguyên tắc thực hiện và cơ sở của cơ chế đồng bộ hóa nút bus, cơ chế địa chỉ nút, cơ chế trọng tài xe buýt (tức là cơ chế giải quyết xung đột xe buýt) và sự mạnh mẽ của xe buýt từ quan điểm của giao tiếp và cùng một Thời gian giới thiệu ngắn gọn về các đặc tính ứng dụng của Bus CAN và cấu trúc lớp hệ thống của xe buýt khi nó được áp dụng cho hệ thống thực tế, điều này rất quan trọng đối với các chuyên sâu Hiểu về giao thức Bus có thể và ứng dụng CAN BUS vào hệ thống thực tế. Nó là một hướng dẫn để hiểu giao thức xe buýt CAN và áp dụng xe buýt CAN vào các dự án kỹ thuật cụ thể, cũng như nghiên cứu hoặc phát triển các hệ thống xe buýt cho các yêu cầu cụ thể.